Skip to main content
Download free for 30 days
Sign in
Upload
Language (EN)
Support
Business
Mobile
Social Media
Marketing
Technology
Art & Photos
Career
Design
Education
Presentations & Public Speaking
Government & Nonprofit
Healthcare
Internet
Law
Leadership & Management
Automotive
Engineering
Software
Recruiting & HR
Retail
Sales
Services
Science
Small Business & Entrepreneurship
Food
Environment
Economy & Finance
Data & Analytics
Investor Relations
Sports
Spiritual
News & Politics
Travel
Self Improvement
Real Estate
Entertainment & Humor
Health & Medicine
Devices & Hardware
Lifestyle
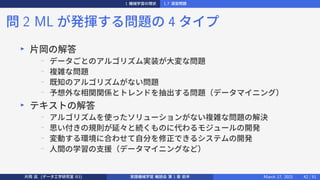
EN
Upload
Download free for 30 days
Sign in
Uploaded by
Nagi Kataoka
166 views
Hands on-ml section1-1st-half-20210317
芝浦工業大学 データ工学研究室 輪読資料 「scikit-learn、Keras、TensorFlow による実践機械学習第2 版」第1 章前半
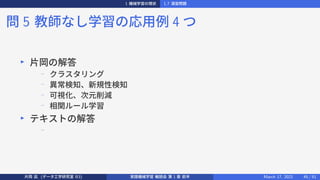
Technology
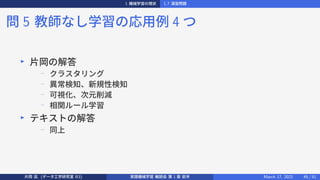
◦
Read more
0
Save
Share
Embed
Save to Drive
Download now
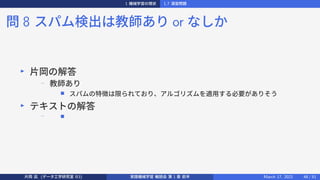
Download to read offline
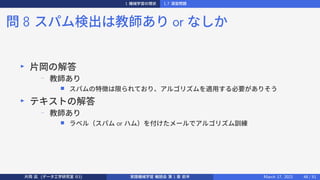
1
/ 73
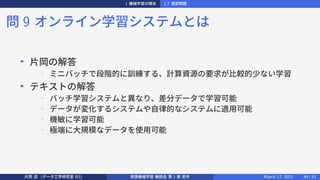
2
/ 73
3
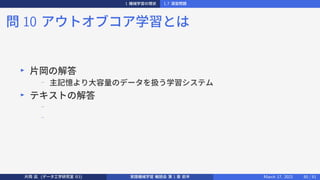
/ 73
4
/ 73
5
/ 73
6
/ 73
7
/ 73
8
/ 73
9
/ 73
10
/ 73
11
/ 73
12
/ 73
13
/ 73
14
/ 73
15
/ 73
16
/ 73
17
/ 73
18
/ 73
19
/ 73
20
/ 73
More Related Content
PDF
機械学習 入門
by
Hayato Maki
49 slides
19.7K views
PDF
研究紹介
by
satokazu
29 slides
700 views
PDF
Depth Prediction Without the Sensors: Leveraging Structure for Unsupervised L...
by
harmonylab
19 slides
3.8K views
PDF
NeurIPS2021から見るメタ学習の研究動向 - 第83回人工知能セミナー (2022.3.7)「AIトレンド・トップカンファレンス報告会(NeurI...
by
DeepEyeVision, Inc.
45 slides
295 views
PDF
機械学習の理論と実践
by
Preferred Networks
98 slides
212.9K views
PPTX
機械学習の基礎
by
Ken Kumagai
20 slides
225 views
PPTX
MLaPP輪講 Chapter 1
by
ryuhmd
72 slides
1.1K views
PDF
Jubatusにおける大規模分散オンライン機械学習
by
Preferred Networks
29 slides
14.5K views
機械学習 入門
by
Hayato Maki
49 slides
19.7K views
研究紹介
by
satokazu
29 slides
700 views
Depth Prediction Without the Sensors: Leveraging Structure for Unsupervised L...
by
harmonylab
19 slides
3.8K views
NeurIPS2021から見るメタ学習の研究動向 - 第83回人工知能セミナー (2022.3.7)「AIトレンド・トップカンファレンス報告会(NeurI...
by
DeepEyeVision, Inc.
45 slides
295 views
機械学習の理論と実践
by
Preferred Networks
98 slides
212.9K views
機械学習の基礎
by
Ken Kumagai
20 slides
225 views
MLaPP輪講 Chapter 1
by
ryuhmd
72 slides
1.1K views
Jubatusにおける大規模分散オンライン機械学習
by
Preferred Networks
29 slides
14.5K views
Similar to Hands on-ml section1-1st-half-20210317
PDF
[第2版] Python機械学習プログラミング 第1章
by
Haruki Eguchi
23 slides
320 views
PPTX
[輪講] 第1章
by
Takenobu Sasatani
31 slides
299 views
PDF
レコメンドアルゴリズムの基本と周辺知識と実装方法
by
Takeshi Mikami
105 slides
39.5K views
PPTX
第一回 機械学習
by
Akira Maegawa
18 slides
92 views
PDF
シリーズML-01 機械学習の概要
by
Katsuhiro Morishita
20 slides
1.2K views
PPTX
TECHTALK 20230131 ビジネスユーザー向け機械学習入門 第1回~機械学習の概要と、ビジネス課題と機械学習問題の定義
by
QlikPresalesJapan
61 slides
315 views
PDF
機械学習チュートリアル@Jubatus Casual Talks
by
Yuya Unno
41 slides
739.6K views
PPTX
0610 TECH & BRIDGE MEETING
by
健司 亀本
106 slides
1.1K views
PPTX
Machine learning
by
TakahiroBaba3
9 slides
158 views
PPTX
東北大学AIE - 機械学習入門編
by
Daiyu Hatakeyama
67 slides
696 views
PPTX
1028 TECH & BRIDGE MEETING
by
健司 亀本
112 slides
545 views
PDF
Jubatusの特徴変換と線形分類器の仕組み
by
JubatusOfficial
41 slides
6.9K views
PPTX
20171015 mosa machine learning
by
Muneyoshi Benzaki
102 slides
199 views
PDF
予測型戦略を知るための機械学習チュートリアル
by
Yuya Unno
141 slides
23.9K views
PDF
[DSO] Machine Learning Seminar Vol.1 Chapter 1 and 2
by
Teruyuki Sakaue
54 slides
7.4K views
PPTX
データサイエンティストに聞く!今更聞けない機械学習の基礎から応用まで Vm 1
by
Shunsuke Nakamura
67 slides
897 views
PDF
20160329.dnn講演
by
Hayaru SHOUNO
91 slides
1.8K views
PDF
東大大学院 電子情報学特論講義資料「深層学習概論と理論解析の課題」大野健太
by
Preferred Networks
46 slides
4.7K views
PPTX
Machine Learning Fundamentals IEEE
by
Antonio Tejero-de-Pablos
61 slides
224 views
PPTX
第11回 KAIM 金沢人工知能勉強会 改めて機械学習を広く浅く知る
by
tomitomi3 tomitomi3
75 slides
456 views
[第2版] Python機械学習プログラミング 第1章
by
Haruki Eguchi
23 slides
320 views
[輪講] 第1章
by
Takenobu Sasatani
31 slides
299 views
レコメンドアルゴリズムの基本と周辺知識と実装方法
by
Takeshi Mikami
105 slides
39.5K views
第一回 機械学習
by
Akira Maegawa
18 slides
92 views
シリーズML-01 機械学習の概要
by
Katsuhiro Morishita
20 slides
1.2K views
TECHTALK 20230131 ビジネスユーザー向け機械学習入門 第1回~機械学習の概要と、ビジネス課題と機械学習問題の定義
by
QlikPresalesJapan
61 slides
315 views
機械学習チュートリアル@Jubatus Casual Talks
by
Yuya Unno
41 slides
739.6K views
0610 TECH & BRIDGE MEETING
by
健司 亀本
106 slides
1.1K views
Machine learning
by
TakahiroBaba3
9 slides
158 views
東北大学AIE - 機械学習入門編
by
Daiyu Hatakeyama
67 slides
696 views
1028 TECH & BRIDGE MEETING
by
健司 亀本
112 slides
545 views
Jubatusの特徴変換と線形分類器の仕組み
by
JubatusOfficial
41 slides
6.9K views
20171015 mosa machine learning
by
Muneyoshi Benzaki
102 slides
199 views
予測型戦略を知るための機械学習チュートリアル
by
Yuya Unno
141 slides
23.9K views
[DSO] Machine Learning Seminar Vol.1 Chapter 1 and 2
by
Teruyuki Sakaue
54 slides
7.4K views
データサイエンティストに聞く!今更聞けない機械学習の基礎から応用まで Vm 1
by
Shunsuke Nakamura
67 slides
897 views
20160329.dnn講演
by
Hayaru SHOUNO
91 slides
1.8K views
東大大学院 電子情報学特論講義資料「深層学習概論と理論解析の課題」大野健太
by
Preferred Networks
46 slides
4.7K views
Machine Learning Fundamentals IEEE
by
Antonio Tejero-de-Pablos
61 slides
224 views
第11回 KAIM 金沢人工知能勉強会 改めて機械学習を広く浅く知る
by
tomitomi3 tomitomi3
75 slides
456 views
Hands on-ml section1-1st-half-20210317
1.
scikit-learn、Keras、TensorFlow による 実践機械学習 第
2 版 第 1 章 前半 データ工学研究室 輪読会 AL18036 片岡 凪 芝浦工業大学 工学部 情報工学科 3 年 March 17, 2021 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 1 / 51
2.
発表者紹介 ▶ 片岡 凪 ▶ 千葉県 浦安市 ▶ 芝浦工業大学
工学部 情報工学科 3 年 ▶ データ工学研究室(木村昌臣研究室) ▶ 関心:画像,XAI,自動化,効率化 ▶ Twitter @calm IRL ▶ Github KataokaNagi 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 2 / 51
3.
目次 1 はじめに 2 1
機械学習の現状 1.1 機械学習とは何か 1.2 なぜ機械学習を使うのか 1.3 応用の例 1.4 機械学習システムのタイプ 1.7 演習問題 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 3 / 51
4.
はじめに 目次 1 はじめに 2 1
機械学習の現状 1.1 機械学習とは何か 1.2 なぜ機械学習を使うのか 1.3 応用の例 1.4 機械学習システムのタイプ 1.7 演習問題 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 4 / 51
5.
はじめに 使用ソフト ▶ scikit-learn − 多くの効率的なアルゴリズム ▶ TensorFlow − GPU による分散 NN
エンジン − Google ▶ Keras − NN の単純化 API − TensorFlow などと利用 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 5 / 51
6.
はじめに 必要な予備知識 ▶ Python − Numpy − Pandas − Matplotlib ▶ 数学 − 解析学 − 線形代数 − 確率論 − 統計学 片岡 凪 (データ工学研究室
B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 6 / 51
7.
はじめに おすすめ教材 ▶ Python チュートリアル − LearnPython − python.org ▶ 機械学習 − Cousera
- Andrew Ng 機械学習講座 ■ 数か月かかる − scikit-learn ユーザーガイド − Dataquest ■ 対話的教材 − Quora ■ Q&A サイト − deeplearning.net 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 7 / 51
8.
はじめに 配布コード ▶ Jyoyter ノートブック ▶ https://github.com/ageron/handson-ml2 片岡 凪
(データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 8 / 51
9.
1 機械学習の現状 目次 1 はじめに 2
1 機械学習の現状 1.1 機械学習とは何か 1.2 なぜ機械学習を使うのか 1.3 応用の例 1.4 機械学習システムのタイプ 1.7 演習問題 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 9 / 51
10.
1 機械学習の現状 第 1
章の目的 ▶ ML の対象や意味範囲 ▶ ML の例 − スパムフィルタ − OCR − 商品提案 − 音声検索 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 10 / 51
11.
1 機械学習の現状 1.1
機械学習とは何か 目次 1 はじめに 2 1 機械学習の現状 1.1 機械学習とは何か 1.2 なぜ機械学習を使うのか 1.3 応用の例 1.4 機械学習システムのタイプ 1.7 演習問題 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 11 / 51
12.
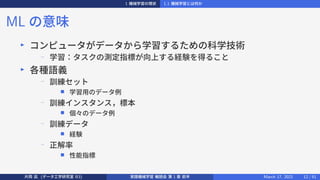
1 機械学習の現状 1.1
機械学習とは何か ML の意味 ▶ コンピュータがデータから学習するための科学技術 − 学習:タスクの測定指標が向上する経験を得ること ▶ 各種語義 − 訓練セット ■ 学習用のデータ例 − 訓練インスタンス,標本 ■ 個々のデータ例 − 訓練データ ■ 経験 − 正解率 ■ 性能指標 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 12 / 51
13.
1 機械学習の現状 1.2
なぜ機械学習を使うのか 目次 1 はじめに 2 1 機械学習の現状 1.1 機械学習とは何か 1.2 なぜ機械学習を使うのか 1.3 応用の例 1.4 機械学習システムのタイプ 1.7 演習問題 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 13 / 51
14.
1 機械学習の現状 1.2
なぜ機械学習を使うのか ML の概要 ▶ ML の手順 1 一般的な特徴を分析 2 特徴をもとに検出アルゴリズムを作成 3 プログラムをテストし、実用レベルになるまで上を繰り返す ▶ ML の利点 − データごとのアルゴリズムが不要 − 複雑な問題の解決 − 既知のアルゴリズムがない問題の解決 − データマイニング ■ 特徴の予想外な相関関係,トレンドの発見 ■ 高速に 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 14 / 51
15.
1 機械学習の現状 1.3
応用の例 目次 1 はじめに 2 1 機械学習の現状 1.1 機械学習とは何か 1.2 なぜ機械学習を使うのか 1.3 応用の例 1.4 機械学習システムのタイプ 1.7 演習問題 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 15 / 51
16.
1 機械学習の現状 1.3
応用の例 ML の例 1/6 ▶ 製品の自動分類 − イメージ分類 ■ CNN(Convolutional:畳み込み)などを利用 ▶ 脳腫瘍の検出 − セマンティックセグメンテーション ■ CNN など ▶ 記事の自動分類 − テキスト分類 ∈ NLP(自然言語処理) ■ RNN(Recurrent:再帰型) ■ CNN ■ Transformer 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 16 / 51
17.
1 機械学習の現状 1.3
応用の例 ML の例 2/6 ▶ 不適切発言へのフラグ付加 − テキスト分類 ▶ 自動要約 − テキスト自動要約 ∈ NLP ▶ チャットボット、パーソナルアシスタント − NLU(自然言語理解) − Q&A モジュール 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 17 / 51
18.
1 機械学習の現状 1.3
応用の例 ML の例 3/6 ▶ 次年度収益の予測 − 回帰タスク(値の予測) ■ 線形回帰 ■ 多項式回帰モデル ■ SVM 回帰 ■ ランダムフォレスト回帰 ■ 人工 NN − 過去の業績指標の利用 ■ RNN ■ CNN ■ Transformer 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 18 / 51
19.
1 機械学習の現状 1.3
応用の例 ML の例 4/6 ▶ 音声コマンド − オーディオサンプルの処理 ■ 長くて複雑 ■ RNN ■ CNN ■ Transformer ▶ クレカ詐欺の検知 − 異常検知 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 19 / 51
20.
1 機械学習の現状 1.3
応用の例 ML の例 5/6 ▶ 購入履歴による顧客分類、販売戦略 − クラスタリング ▶ 高次元データセットの図示 − データの可視化 − 次元削除 ▶ 購入履歴から商品提案 − 推薦システム ■ 人工 NN など 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 20 / 51
21.
1 機械学習の現状 1.3
応用の例 ML の例 6/6 ▶ ゲームのインテリジェントボット − アクションの選択 ■ RL(Reinforced L:強化学習) ■ 全時間の報酬の最大化 ■ AlphaGo 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 21 / 51
22.
1 機械学習の現状 1.4
機械学習システムのタイプ 目次 1 はじめに 2 1 機械学習の現状 1.1 機械学習とは何か 1.2 なぜ機械学習を使うのか 1.3 応用の例 1.4 機械学習システムのタイプ 1.7 演習問題 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 22 / 51
23.
1 機械学習の現状 1.4
機械学習システムのタイプ ML の分類 - 概要 ▶ ML の分類 − 人間の関与の有無 ■ 教師あり ■ 教師なし ■ 半教師あり ■ 強化学習 − その場で少しずつ学習可能か ■ オンライン学習 ■ バッチ学習 − 既知のデータポイントから予測モデルを構築するか ■ インスタンスベース学習 ■ モデルベース学習 ▶ 上記分類を組み合わせる 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 23 / 51
24.
1 機械学習の現状 1.4
機械学習システムのタイプ 1.4.1 教師あり学習 1/2 ▶ 訓練データに正解のラベル ▶ 応用先 − クラス分類 − 回帰(regression) ■ 予測子 (predictor)(=一連の特徴量)からターゲットの数値を予測すること ■ 語源:背の高い両親の子供が平均に帰して背が低くなる傾向にあることを統計的に 示した研究より ■ 出力が複数になる問題も − 回帰に分類が使えるものも − 分類に回帰が使えるものも ■ 例:ロジスティック回帰で分類確率を導出 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 24 / 51
25.
1 機械学習の現状 1.4
機械学習システムのタイプ 1.4.1 教師あり学習 2/2 ▶ 代表的なアルゴリズム − k 近傍法 − 線形回帰 − ロジスティック回帰 − SVM − 決定木,ランダムフォレスト − NN 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 25 / 51
26.
1 機械学習の現状 1.4
機械学習システムのタイプ 1.4.1 教師なし学習 - 概要 ▶ ラベルはない ▶ 代表的なアルゴリズム − クラスタリング − 異常検知、新規性検知(anomaly detection, novelty detection) − 可視化、次元削減(visualization, dimension reduction) − 相関ルール学習(association rule learning) 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 26 / 51
27.
1 機械学習の現状 1.4
機械学習システムのタイプ 1.4.1 教師なし学習 - クラスタリング ▶ k 平均法 ▶ DBSCAN ▶ 階層的クラスタ分析(HCA:Hierarchial Clustering Analysis?) − 分類の粒度が可変 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 27 / 51
28.
1 機械学習の現状 1.4
機械学習システムのタイプ 1.4.1 教師なし学習 - 異常検知、新規性検知 ▶ 異常検知 − 正常なインスタンスで訓練 − 想定内の外れ値を検知 ▶ 新規性検知 − ML 以外のアルゴリズムで検知できない、分類済みだと思われるインスタ ンスで訓練 − 予想外の外れ値を検知 ▶ 例 − 1 クラス SVM − アイソレーションフォレスト 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 28 / 51
29.
1 機械学習の現状 1.4
機械学習システムのタイプ 1.4.1 教師なし学習 - 可視化、次元削減 1/2 ▶ 構造を保ちつつ、セマンティッククラスタを可視化 − 片岡解釈:クラスタごとの座標などを保ちつつ、意味のある群の可視化用 ラベル(次元)を増やす − 可視化例:クラスタ同士の重なり具合 ▶ 特徴量抽出(Feature Extraction) − 情報量を保ちつつ相関する複数の特徴をまとめ(次元圧縮) 、データを見や すくする − 種々の ML の前処理に利用 ■ 速度向上 ■ 計算資源の節約 ■ 性能が向上することも 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 29 / 51
30.
1 機械学習の現状 1.4
機械学習システムのタイプ 1.4.1 教師なし学習 - 可視化、次元削減 2/2 ▶ 例 − PCA(Principal Component Analysis:主成分分析) − カーネル PCA − LLE(Locally-Linear Embedding:局所線形埋め込み法) − t-SNE(t-distributed Stochastic Neighbor Embedding:t 分布確率的近傍埋 め込み法) 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 30 / 51
31.
1 機械学習の現状 1.4
機械学習システムのタイプ 1.4.1 教師なし学習 - 相関ルール学習 ▶ 大量のデータの属性同士の興味深い関係を導く − 例:オムツとビール ▶ 例 − ア・プリオリ − Eclat 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 31 / 51
32.
1 機械学習の現状 1.4
機械学習システムのタイプ 1.4.1 半教師あり学習(semisupervised learning) ▶ 一部にラベル ▶ ラベルの有無に応じた重みづけ? ▶ 一部にラベリングして全体にラベリングすることも ▶ 教師あり・なしの同時使用が多い ▶ 例 − DBN(deep brief network) ■ 教師なしの RBM(restricted Boltzmann machines:制限付きボルツマン ■ マシン) ■ 教師ありで微調整 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 32 / 51
33.
1 機械学習の現状 1.4
機械学習システムのタイプ 1.4.1 強化学習 ▶ 流れ 1 エージェント(学習システム)が 2 環境を観察し 3 行動を選択して実行し 4 報酬 or ペナルティを得る。 5 報酬の高い方策(policy)を学習する。 6 学習した方策に従い、特別な行動を決定う ▶ 例 − ロボットの歩行 − AlphaGo ■ 自分自身とも対局 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 33 / 51
34.
1 機械学習の現状 1.4
機械学習システムのタイプ 1.4.2 バッチ学習(オフライン学習) ▶ 事前に全ての訓練データで学習 ▶ オフラインで大量の時間と計算資源を割く − 流動的なデータには不向き − 分割して学習できないために計算資源に余裕が必要 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 34 / 51
35.
1 機械学習の現状 1.4
機械学習システムのタイプ 1.4.2 オンライン学習(差分学習 incremental L.) ▶ ミニバッチで段階的に訓練 ▶ 使用済みデータの保持が不要 − アウトオブコア(主記憶より大容量の学習システム)でも使用可能 ■ 通常オフラインで使用 ▶ 学習速度(L. rate)が重要 − 速いと古いデータを忘れる − 遅いと外れ値に強くなる ■ 実用上、速さは大事? ▶ 性能が低下するデータの学習は打ち止める − 異常検知などを併用 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 35 / 51
36.
1 機械学習の現状 1.4
機械学習システムのタイプ 1.4.3 インスタンスベース学習とモデルベース学習 ▶ 汎化(generalize)による ML の分類 − 新しいデータの予測のためのアプローチ 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 36 / 51
37.
1 機械学習の現状 1.4
機械学習システムのタイプ 1.4.3 インスタンスベース学習 ▶ 既存データの丸暗記 ▶ 新しいデータに類似度の尺度(measure of similarity)を適用 ▶ 例 − k 近傍法 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 37 / 51
38.
1 機械学習の現状 1.4
機械学習システムのタイプ 1.4.3 モデルベース学習 ▶ 線形関数、超平面などにモデリング − モデルパラメータ θi(慣例)による関数 f(θi)(モデル)を定義 ■ モデルを評価する関数を定義 ■ 良さを示す適応度関数 g ◦ f(θi)?(utility f.) ■ 悪さを示すコスト関数 h ◦ f(θi)? ■ θi を変化させて g or h を大きく or 小さくさせるよにに訓練(not 学習?) ▶ 3 種類の「モデル」に注意 − 線形回帰などのモデル − 線形回帰などから構築したモデルアーキテクチャ − 訓練済みのモデル 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 38 / 51
39.
1 機械学習の現状 1.4
機械学習システムのタイプ 1.4.3 線形モデルで GDP と暮らし満足度の予測を 行うコード ▶ https://github.com/ageron/handson-ml2/blob/master/01_ the_machine_learning_landscape.ipynb ▶ モデルベースもインスタンスベースも近い値を取る ▶ 必要操作 − データの検討 − モデルの選択 − コスト関数による訓練 − 新しいデータで推論(inference) 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 39 / 51
40.
1 機械学習の現状 1.7
演習問題 目次 1 はじめに 2 1 機械学習の現状 1.1 機械学習とは何か 1.2 なぜ機械学習を使うのか 1.3 応用の例 1.4 機械学習システムのタイプ 1.7 演習問題 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 40 / 51
41.
1 機械学習の現状 1.7
演習問題 問 1 ML の定義 ▶ 片岡の解答 − ▶ テキストの解答 − ■ 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 41 / 51
42.
1 機械学習の現状 1.7
演習問題 問 1 ML の定義 ▶ 片岡の解答 − コンピュータが、データからタスクの測定指標が向上する経験を得るため の科学技術 ▶ テキストの解答 − ■ 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 41 / 51
43.
1 機械学習の現状 1.7
演習問題 問 1 ML の定義 ▶ 片岡の解答 − コンピュータが、データからタスクの測定指標が向上する経験を得るため の科学技術 ▶ テキストの解答 − データから学習できるシステムをつくること ■ 学習:何らかの測定手段に基づき、あるタスクを処理した成績が上がる操作 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 41 / 51
44.
1 機械学習の現状 1.7
演習問題 問 2 ML が発揮する問題の 4 タイプ ▶ 片岡の解答 − − − − ▶ テキストの解答 − − − − 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 42 / 51
45.
1 機械学習の現状 1.7
演習問題 問 2 ML が発揮する問題の 4 タイプ ▶ 片岡の解答 − データごとのアルゴリズム実装が大変な問題 − 複雑な問題 − 既知のアルゴリズムがない問題 − 予想外な相関関係とトレンドを抽出する問題(データマイニング) ▶ テキストの解答 − − − − 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 42 / 51
46.
1 機械学習の現状 1.7
演習問題 問 2 ML が発揮する問題の 4 タイプ ▶ 片岡の解答 − データごとのアルゴリズム実装が大変な問題 − 複雑な問題 − 既知のアルゴリズムがない問題 − 予想外な相関関係とトレンドを抽出する問題(データマイニング) ▶ テキストの解答 − アルゴリズムを使ったソリューションがない複雑な問題の解決 − 思い付きの規則が延々と続くものに代わるモジュールの開発 − 変動する環境に合わせて自分を修正できるシステムの開発 − 人間の学習の支援(データマイニングなど) 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 42 / 51
47.
1 機械学習の現状 1.7
演習問題 問 3 ラベル付き訓練セットとは ▶ 片岡の解答 − ▶ テキストの解答 − 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 43 / 51
48.
1 機械学習の現状 1.7
演習問題 問 3 ラベル付き訓練セットとは ▶ 片岡の解答 − 人間による分類を行った全ての訓練データ ▶ テキストの解答 − 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 43 / 51
49.
1 機械学習の現状 1.7
演習問題 問 3 ラベル付き訓練セットとは ▶ 片岡の解答 − 人間による分類を行った全ての訓練データ ▶ テキストの解答 − 個々のインスタンスに問題の答えが含まれている訓練セット 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 43 / 51
50.
1 機械学習の現状 1.7
演習問題 問 4 教師あり学習の応用例 2 つ ▶ 片岡の解答 − − ▶ テキストの解答 − − 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 44 / 51
51.
1 機械学習の現状 1.7
演習問題 問 4 教師あり学習の応用例 2 つ ▶ 片岡の解答 − 回帰 − クラス分類 ▶ テキストの解答 − − 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 44 / 51
52.
1 機械学習の現状 1.7
演習問題 問 4 教師あり学習の応用例 2 つ ▶ 片岡の解答 − 回帰 − クラス分類 ▶ テキストの解答 − 回帰 − 分類 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 44 / 51
53.
1 機械学習の現状 1.7
演習問題 問 5 教師なし学習の応用例 4 つ ▶ 片岡の解答 − − − − ▶ テキストの解答 − 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 45 / 51
54.
1 機械学習の現状 1.7
演習問題 問 5 教師なし学習の応用例 4 つ ▶ 片岡の解答 − クラスタリング − 異常検知、新規性検知 − 可視化、次元削減 − 相関ルール学習 ▶ テキストの解答 − 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 45 / 51
55.
1 機械学習の現状 1.7
演習問題 問 5 教師なし学習の応用例 4 つ ▶ 片岡の解答 − クラスタリング − 異常検知、新規性検知 − 可視化、次元削減 − 相関ルール学習 ▶ テキストの解答 − 同上 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 45 / 51
56.
1 機械学習の現状 1.7
演習問題 問 6 未知の領域を探索する、ロボットで使える ML は ▶ 片岡の解答 − ▶ テキストの解答 − − 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 46 / 51
57.
1 機械学習の現状 1.7
演習問題 問 6 未知の領域を探索する、ロボットで使える ML は ▶ 片岡の解答 − 強化学習 ▶ テキストの解答 − − 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 46 / 51
58.
1 機械学習の現状 1.7
演習問題 問 6 未知の領域を探索する、ロボットで使える ML は ▶ 片岡の解答 − 強化学習 ▶ テキストの解答 − 強化学習 − 教師あり・なし学習だと不自然になる 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 46 / 51
59.
1 機械学習の現状 1.7
演習問題 問 7 顧客を分類する ML は ▶ 片岡の解答 − ▶ テキストの解答 − 集団の定義が分からない場合 ■ クラスタリング(教師なし学習) − ■ 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 47 / 51
60.
1 機械学習の現状 1.7
演習問題 問 7 顧客を分類する ML は ▶ 片岡の解答 − クラスタリング(教師なし学習) ▶ テキストの解答 − 集団の定義が分からない場合 ■ クラスタリング(教師なし学習) − ■ 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 47 / 51
61.
1 機械学習の現状 1.7
演習問題 問 7 顧客を分類する ML は ▶ 片岡の解答 − クラスタリング(教師なし学習) ▶ テキストの解答 − 集団の定義が分からない場合 ■ クラスタリング(教師なし学習) − 集団の定義が分かっている場合 ■ 分類アルゴリズム(教師あり学習) 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 47 / 51
62.
1 機械学習の現状 1.7
演習問題 問 8 スパム検出は教師あり or なしか ▶ 片岡の解答 − ■ ▶ テキストの解答 − ■ 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 48 / 51
63.
1 機械学習の現状 1.7
演習問題 問 8 スパム検出は教師あり or なしか ▶ 片岡の解答 − 教師あり ■ スパムの特徴は限られており、アルゴリズムを適用する必要がありそう ▶ テキストの解答 − ■ 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 48 / 51
64.
1 機械学習の現状 1.7
演習問題 問 8 スパム検出は教師あり or なしか ▶ 片岡の解答 − 教師あり ■ スパムの特徴は限られており、アルゴリズムを適用する必要がありそう ▶ テキストの解答 − 教師あり ■ ラベル(スパム or ハム)を付けたメールでアルゴリズム訓練 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 48 / 51
65.
1 機械学習の現状 1.7
演習問題 問 9 オンライン学習システムとは ▶ 片岡の解答 − ▶ テキストの解答 − − − − 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 49 / 51
66.
1 機械学習の現状 1.7
演習問題 問 9 オンライン学習システムとは ▶ 片岡の解答 − ミニバッチで段階的に訓練する、計算資源の要求が比較的少ない学習 ▶ テキストの解答 − − − − 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 49 / 51
67.
1 機械学習の現状 1.7
演習問題 問 9 オンライン学習システムとは ▶ 片岡の解答 − ミニバッチで段階的に訓練する、計算資源の要求が比較的少ない学習 ▶ テキストの解答 − バッチ学習システムと異なり、差分データで学習可能 − データが変化するシステムや自律的なシステムに適用可能 − 機敏に学習可能 − 極端に大規模なデータを使用可能 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 49 / 51
68.
1 機械学習の現状 1.7
演習問題 問 10 アウトオブコア学習とは ▶ 片岡の解答 − ▶ テキストの解答 − − 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 50 / 51
69.
1 機械学習の現状 1.7
演習問題 問 10 アウトオブコア学習とは ▶ 片岡の解答 − 主記憶より大容量のデータを扱う学習システム ▶ テキストの解答 − − 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 50 / 51
70.
1 機械学習の現状 1.7
演習問題 問 10 アウトオブコア学習とは ▶ 片岡の解答 − 主記憶より大容量のデータを扱う学習システム ▶ テキストの解答 − 同上 − データをミニバッチに分割し、オンライン学習のテクニックを使って学習 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 50 / 51
71.
1 機械学習の現状 1.7
演習問題 問 11 類似度の尺度を用いる学習は ▶ 片岡の解答 − ▶ テキストの解答 − − 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 51 / 51
72.
1 機械学習の現状 1.7
演習問題 問 11 類似度の尺度を用いる学習は ▶ 片岡の解答 − インスタンスベース学習 ▶ テキストの解答 − − 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 51 / 51
73.
1 機械学習の現状 1.7
演習問題 問 11 類似度の尺度を用いる学習は ▶ 片岡の解答 − インスタンスベース学習 ▶ テキストの解答 − 同上 − 訓練データを丸暗記させた上で新しいインスタンスを与え、類似度の尺度 から暗記したインスタンスに最も近いものを採択 片岡 凪 (データ工学研究室 B3) 実践機械学習 輪読会 第 1 章 前半 March 17, 2021 51 / 51