T= 2r
9
<br>
A
<br>
PHYSICS
<br>
TL
<br>
B
<br>
B
<br>
LEARN • UNDERSTAND • EXPLORE
<br>
bs
<br>
Compiled by
<br>
* IRFANULLAH MEHAR
<br>
9 Pokaran, Jaisalmer (Raj.)
<br>
o
@irfanullah_mehar
<br>
World of Wisdom
<br>
M irfanullah3119@gmail.com
<br>
World of Wisdom
<br>
E=me'
<br>
F= ma
<br>
V= IR
<br>
m/s
<br>
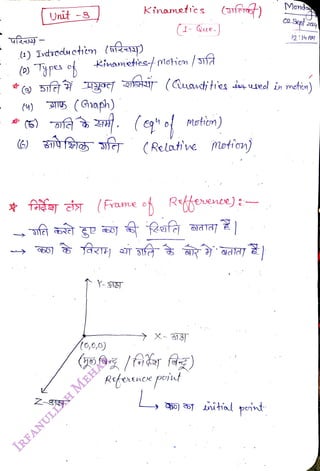
Urit -8
<br>
(4)Intreeuetèm (1í<)
<br>
() Tpes of
<br>
(u) I5 (Gaph)
<br>
)
<br>
kinamctesmoticn /31fA
<br>
Kinameties (ofe)
<br>
(1- Que.)
<br>
(e" o motion)
<br>
(Relative moticn)
<br>
70f5sf
<br>
0,o,0)
<br>
(Frame of
<br>
X-31T
<br>
Refeocnex poit
<br>
L
<br>
Monda
<br>
224
<br>
l2:14 AM
<br>
metin)
<br>
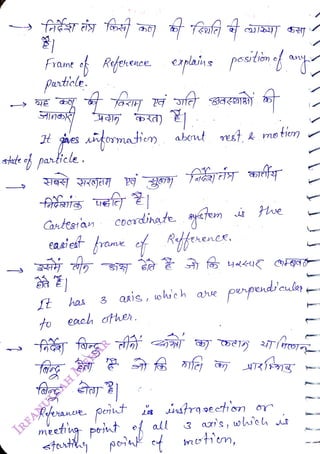
Frane of Rference. pains
<br>
partiole.
<br>
es
afomatin
<br>
stee parhele.
<br>
Castesian
<br>
coerdihate yetem
<br>
easiea frame f Rtfexenek,
<br>
to
<br>
has
<br>
about
<br>
3 aniS,
o weh ae
<br>
eaeh other.
<br>
Kyerane peint
<br>
meetug pot of all
<br>
ue
<br>
ppud'ouer
<br>
instrgse tion or
<br>
3 ais, wweh
w
<br>
Y
<br>
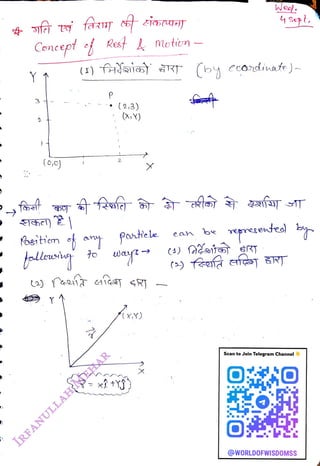
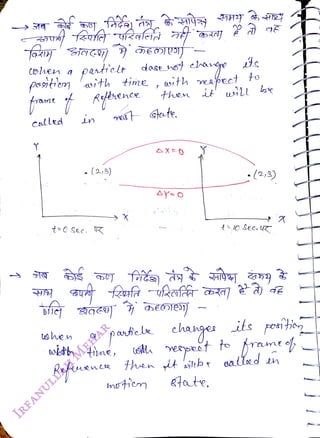
Concept o Rest
<br>
3
<br>
)
<br>
(0,0)
<br>
fositiem o
<br>
(u) as KT (by ccondinat )
<br>
to
<br>
•
(2,3)
<br>
Motien
<br>
putele
<br>
ech be
<br>
() Mets
<br>
Scan to Join Telegram Channel
<br>
@WORLDOFWISDOMSS
<br>
pesstiem th
<br>
Callrd
<br>
pertiole
<br>
tshen
<br>
.
(2;8)
<br>
time, ith esect to
<br>
then
<br>
est stute.
<br>
p
hele
<br>
chahge its poniio
<br>
Refuenca then dt si
<br>
4ate,
<br>
aalledn
<br>
• (23)
<br>
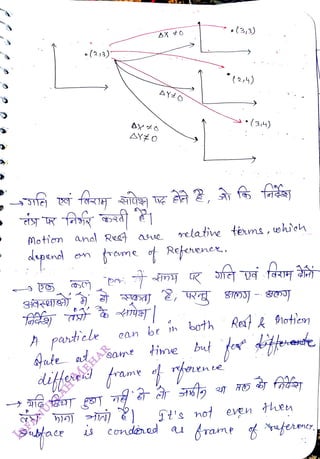
Motiem and Rec
<br>
A
<br>
panthele
<br>
frme Refhenek,:
<br>
be
n
<br>
ine
<br>
relatie tems, wh'eh
<br>
e(3,3)
<br>
's
<br>
(2,4)
<br>
but
<br>
•(34)
<br>
both Ra hotien
<br>
tluen
<br>
not
<br>
condèned u
frat afermr.
<br>
sfty )
<br>
(One- dbimosnl)
<br>
Lfsfasy (-)
<br>
fer (metion)
<br>
(Peredic)
<br>
(Nen- fersodic)
<br>
O4
Sept.
2024
<br>
(hona latcg)
<br>
x
diyee hen
<br>
(o tathenal)
<br>
(cthen)
<br>
(Randem)
<br>
(Oscillatoy) Ls
<br>
B
<br>
(cireule
<br>
(Bejectlel
<br>
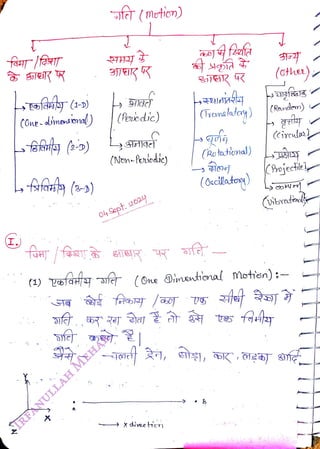
(1) 2afay fe (One inantional Motiesn):
<br>
(ibrataell
<br>
Ex.=
<br>
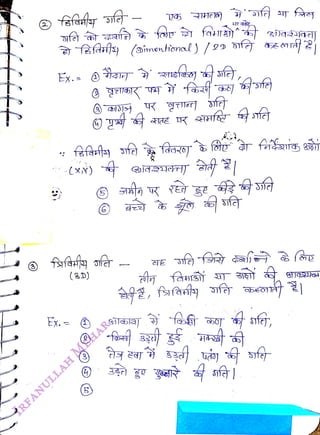
(3D)
<br>
Ex. =
<br>
81192od
<br>
Note:
<br>
Ex.
<br>
JK(20,3D, 1D) R
HK
R
<br>
1D
<br>
&1:2]
<br>
3D
<br>
(L)AHy eRyOnthe Basis
<br>
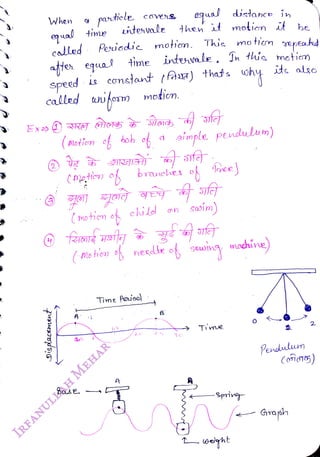
equal distance in
<br>
Ltevale then t motien it be
<br>
Peiodic motim. Thie mo
tin pEatd
<br>
after egua time inteele. In this moticn
<br>
its also
<br>
speed is consant tAa) that s ohy
<br>
called ifam
<br>
When
<br>
qual time
<br>
cadled
<br>
9
<br>
paticle
<br>
(Moticn of sob of a aimple pcndulum)
<br>
A
<br>
(motien of chilod on soim)
<br>
Base
<br>
motion.
<br>
(mo tien o necdle of sauing
<br>
branches o
<br>
Time Peise
<br>
A
<br>
3c
<br>
Time
<br>
machina)
<br>
-Sprig
<br>
ieght
<br>
2
<br>
Pendulum
<br>
(omTS)
<br>
Grah
<br>
iHde (Nen- Peid'c metion) fe -
<br>
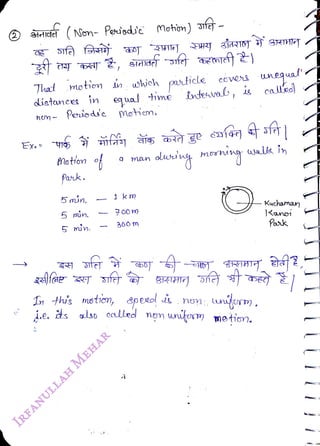
7hat otien n. wch pticle ccvers wnequal'
<br>
istcnces in
<br>
Periodic
<br>
Pak.
<br>
5min.
<br>
5 min.
<br>
equa time
<br>
motiem.
<br>
Tn thi's mstion,
<br>
de. ts
<br>
700)
<br>
300 m
<br>
fnctevab
<br>
&pewo
<br>
lso called non wnitory motim.
<br>
noni
<br>
wniform.
<br>
Kuchanan
<br>
|Kanoi
<br>
Pask
<br>
On the
<br>
Basis
h Nete o Positiem of Pathede
<br>
o
<br>
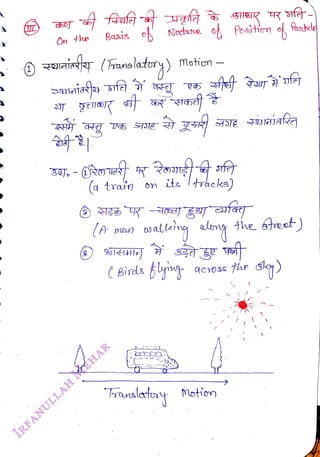
aiy (nolatory)
<br>
Motion -
<br>
(a train on its rheks)
<br>
(Birds lyng
<br>
ranalaty Metien
<br>
4he street)
<br>
Shem
<br>
path
<br>
Rotatioal
<br>
Ex-
<br>
3
<br>
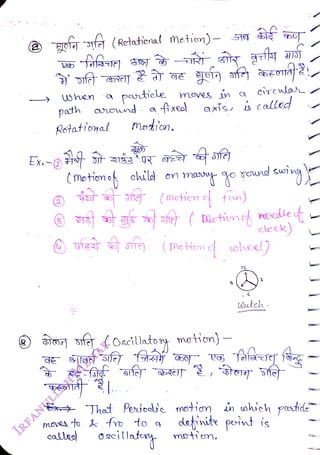
partiee mves in
<br>
reund a fixe axis, s
called
<br>
moticn.
<br>
sfe (Occillato y motion)
<br>
calle
<br>
(mstiono child on
mat go Teod sunhy
<br>
circua
<br>
oscillaty
<br>
rewnd
<br>
motiem,
<br>
6
<br>
Ery hot Peiocl'e motion in whch potde
<br>
moves to k fro to g definite peoint is
<br>
cleck)
<br>
tletch
<br>
Ex.:
<br>
Note
<br>
(Metien ok child
<br>
ysf (a)
<br>
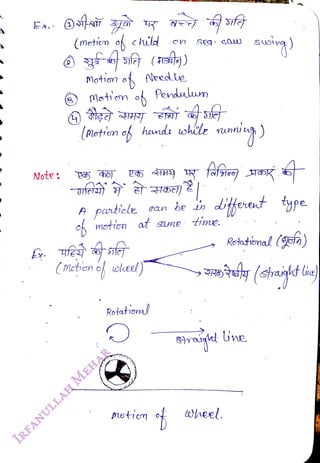
Motin of Needle
<br>
Motien oh Pevdulun
<br>
(Motien oß
<br>
A
<br>
hendi uohle runniug)
<br>
n
<br>
A particle
<br>
ok motn at Sme
<br>
Rotational
<br>
n
<br>
motien
<br>
time.
<br>
diterent type
<br>
Retatiomal ()
<br>
Bhvaid ne.
<br>
Oheel.
<br>
VH- (01ler) -
<br>
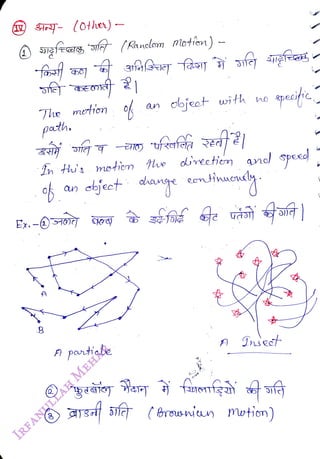
fe Ranclom pioticn) -
<br>
The mertion
<br>
poth.
<br>
objeet with no
<br>
In th's otien
e rectien nl
<br>
an abjeet dange
<br>
A partiele
<br>
and specd
<br>
eont
<br>
ars 5hT (erosniun motion)
<br>
2
<br>
Vibrate
<br>
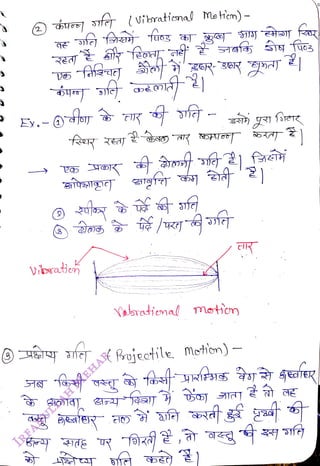
ssfe vibraticnal Matiem)
<br>
sife
<br>
oratiemal moton
<br>
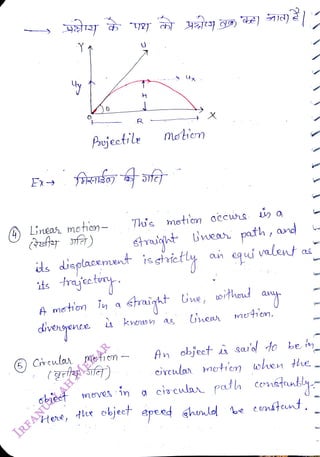
(Porojeotile Meton) -
<br>
Ex
<br>
A Lneas motion
<br>
Pujectile
<br>
dienge
<br>
fa)
<br>
cbjeet
<br>
Herl,
<br>
ds displacemwnt ischictly
<br>
6) Cicuar motien --
<br>
Motien
<br>
in
<br>
X
<br>
T's metion cccwS
a
<br>
Arat iwea path, wd
<br>
eq ui valent as
<br>
An object is sa' to be iy
<br>
circular notien when tie.
<br>
ciscular path conatuby
<br>
x object epeed ehunld
<br>
Une, othud any
<br>
Unea metin.
<br>
be eontcunt,
<br>
Hs
alon
<br>
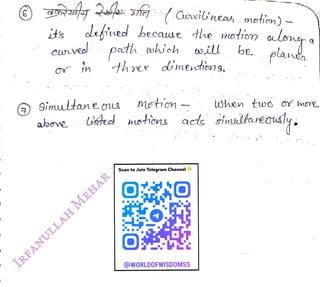
eunved path whieh will
<br>
threr d'mentin
.
<br>
defiued because the motion
<br>
Simultaneous motion
<br>
albove
<br>
moticn)
<br>
Scan to Join Telegram Channel
<br>
@WORLDOFWISDOMSS
<br>
be. plad.
<br>
Uted netions actt imutkaneoly.
<br>
When two oy hore
<br>
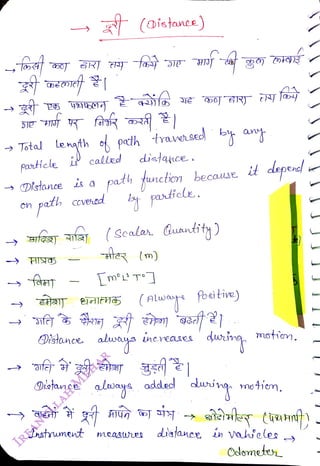
Tota! le nath o peth travesed byy
a
<br>
panticle i called
<br>
Distance is a path tncticn because it depend
<br>
on path
<br>
mfea fay
<br>
HIYE
<br>
COVERed
<br>
-fET
<br>
Distance
<br>
Drstan ce
<br>
Lnstrument
<br>
(oi ance)
<br>
distqnce.
<br>
(Scalar uantity)
<br>
alng
<br>
-ter lm)
<br>
meastUe
<br>
wate fosi tive)
<br>
nereoses
<br>
motic.
<br>
aways added ing metiem.
<br>
distance in Vahcles
<br>
Cdometeh
<br>
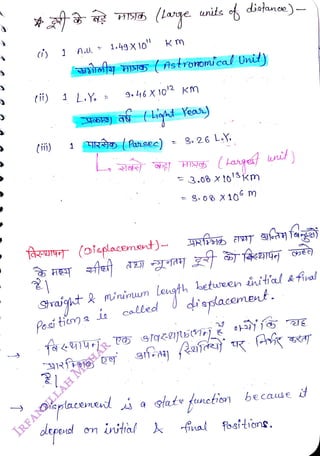
(iiü) 1
<br>
A.U,
<br>
dequd
<br>
tii) 1 LY. 9. 46X 0' Km
<br>
F
<br>
1.49X 10'!
<br>
Posi ti ia
<br>
K m
<br>
y
IS5 (Astroromca Unit)
<br>
minenun
<br>
called
<br>
units of diotanoe)
<br>
HRD Pasec)
=
B.26 L.
<br>
n
iita
<br>
Yeany
<br>
(Iangef nit)
<br>
-3.08xto13km
<br>
betueeh iita afival
<br>
di'sslacement.
<br>
because it
<br>
OnifaAufe
. fkfa
<br>
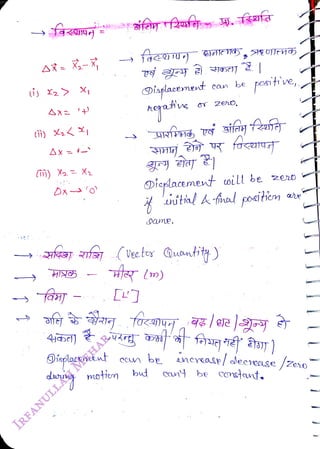
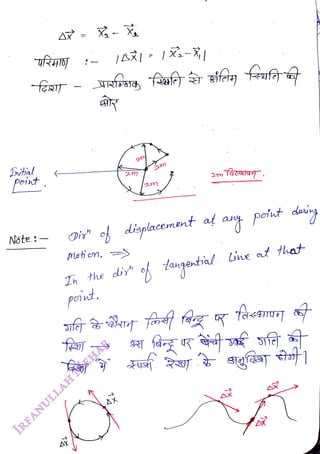
()) X2 X
<br>
Dx'o
<br>
Displaoement
<br>
hegatve
<br>
Dilacement will be zer0
<br>
OUne.
<br>
(Veetox Qoantitt)
<br>
m)
<br>
9ieflaecmeut
<br>
dauig motien but
<br>
be posit e
<br>
focen
<br>
nerease/ alecreASe /Zo0
<br>
cuy be constnt.
<br>
Dutal
<br>
Point
<br>
Note
<br>
Ax =
<br>
-fas
<br>
Diy
<br>
moti cn.
<br>
In the d'y
<br>
poidt.
<br>
Qm
<br>
of
displacement af ay petutdiny
<br>
2m Ta9T4.
<br>
al Gne at that
<br>
tugotid
<br>
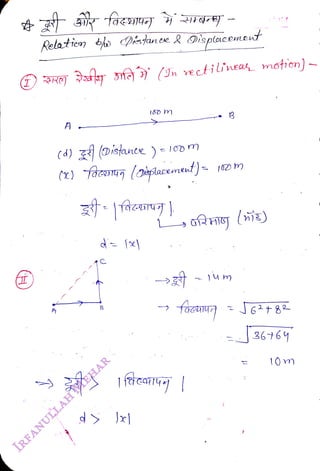
Relatico bho pfan ce R Oisplacemet
<br>
A
<br>
100
m
<br>
(d) z (DIstnee ) - l00
m
<br>
(x) facangg (oacement)
<br>
J6+82
<br>
36+64
<br>
10
m
<br>
Scan to Join Telegram Channel
<br>
@WORLDOFWISDOMSS
<br>
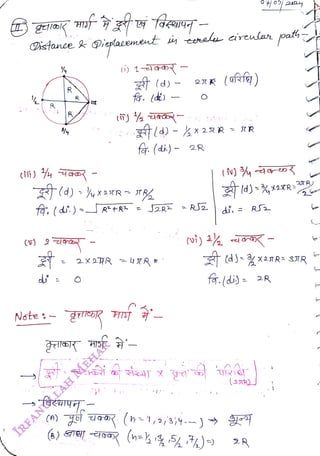
Dstance k Oiaplacemet in eel cireulan path
<br>
R
<br>
() 2
<br>
R
<br>
Note -
<br>
i) 1-4
<br>
fa. (di)
<br>
2x* (9g)
<br>
fa. ( di.)>J+R =J2R>
- RS2
<br>
far (di) - 2R
<br>
freuy
<br>
(a) ogo (n 1,2,3,4)
<br>
RS
<br>
fo.(di) =
2R
<br>
d)x2nR SIR
<br>
(27R)
<br>
3IR)
<br>
L
<br>
F
<br>
() hsn- (nh %%,) >
<br>
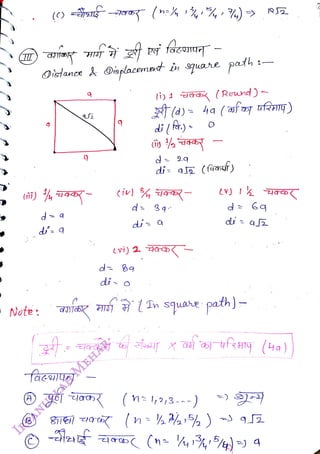
Oistance Osplacemot in quare path i
<br>
faeuu
<br>
d
<br>
-ai
<br>
li)4 roy (Ruwnd)~
<br>
t(d)- 4a (af ufmg)
<br>
d 3 q
<br>
Lri) 2
GD(
<br>
Bq
<br>
di o
<br>
Note: ay (m squahe path)
<br>
d
<br>
(nl,2,3 -~-) =)
<br>
(1)
<br>
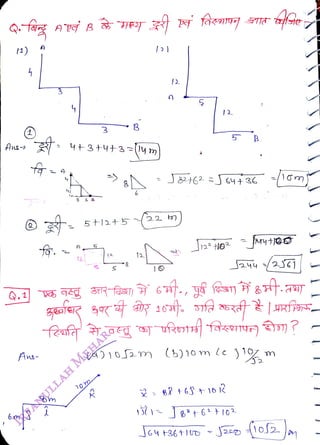
Ans
<br>
Ans
<br>
A
<br>
4
<br>
3 3 B
<br>
A
<br>
12
<br>
10m
<br>
3
<br>
12
<br>
12
<br>
á)10S2m (6)10nm lc
<br>
5 B
<br>
Ang
<br>
KTafa
<br>
fae
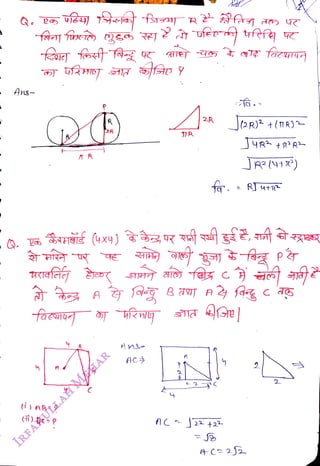
<br>
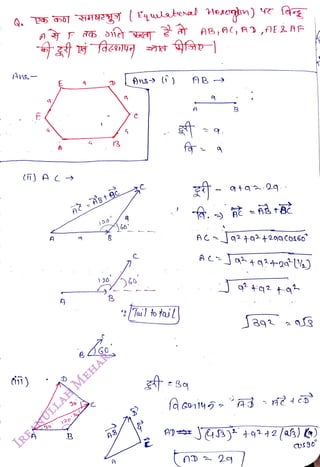
( ) AB=9
<br>
B
<br>
2R
<br>
Ac
<br>
A
<br>
2A
<br>
f.
<br>
2R) +(TR)2
<br>
JR91P)
<br>
Ac2j2
<br>
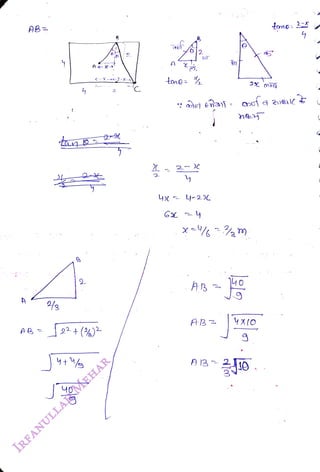
2
<br>
AB
<br>
92 +
(4)
<br>
2
<br>
ton:
<br>
AB
<br>
2X n
<br>
Ans
<br>
i)
<br>
A
<br>
30
<br>
20
<br>
B
<br>
|20
<br>
1
20
<br>
A8
<br>
:/Tai) total|
<br>
AB,AC, AD,AE2 AF
<br>
AB
<br>
-
<br>
B
<br>
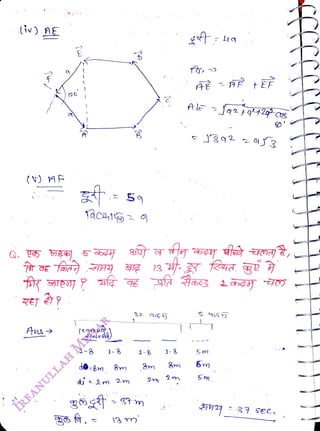
(iv)AE
<br>
Ans
<br>
|20
<br>
1-8
<br>
&m
<br>
2m
<br>
13
<br>
m
<br>
1-8
<br>
m
<br>
2m
<br>
5 m
<br>
. D
<br>
Ans
<br>
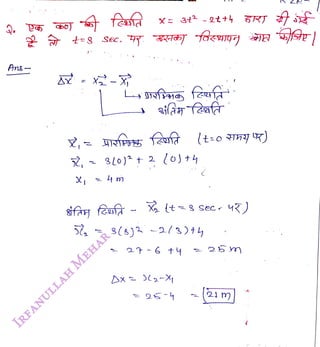
t=8 Sec.
<br>
, 3 lo)2 + 2 o)+4
<br>
(t
<br>
26-4
<br>
25
m
<br>
21 m|
<br>
Distance covehed nd tme.
<br>
t
<br>
Scan to Join Telegram Channel
<br>
@WORLDOFWISDOMSS
<br>
Spevdemefey
<br>
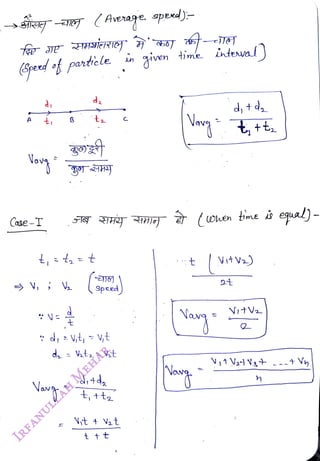
SA-eT
Avevage opeed)
<br>
A
<br>
Case-I
<br>
partele given
<br>
t, t, =
t
<br>
t
<br>
t
<br>
1S AH (when bme i equal)
<br>
Speed
<br>
da -
ht, t
<br>
dtda
<br>
t,+te
<br>
ime Lnteva
<br>
Vit +
Vt
<br>
t tt
<br>
t |Vitv)
<br>
t
<br>
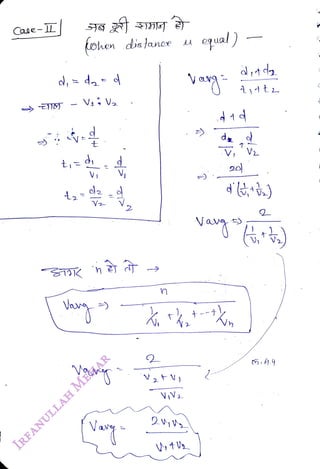
Case-L
<br>
t
<br>
(ohen dia Jance
<br>
Va V
<br>
t
<br>
V)
<br>
4,-2
<br>
Vz
<br>
V,
<br>
n
<br>
2tV
<br>
equal)
<br>
da
<br>
V, V
<br>
of
<br>
UShen
<br>
pasticle. coves
<br>
cqual tin idesval than specdof panticle
<br>
À saud to be wtovm
<br>
Thi's type
<br>
(Uwiam &pead)
<br>
dhen
omy
panhcle
<br>
equal tne
<br>
Sad to be
<br>
moton
.
às
<br>
equal aistuce i
<br>
called wiform motien
<br>
/vaiable apcad )
<br>
COvs
wnegual dietance i,
<br>
iceual, hen peed partiele is
<br>
variable / No wnfost.
<br>
This tpe of motiem
<br>
is calle
<br>
mohien.
<br>
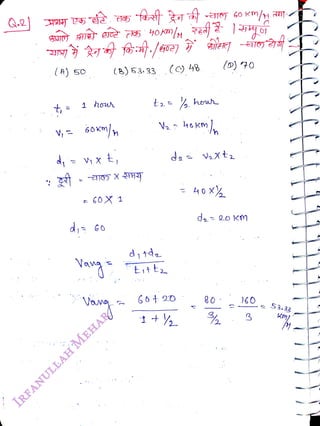
(A) 50
<br>
t =
1
<br>
=
<br>
(B) 53.33 (9 48
<br>
1 how
<br>
d, = x
t,
<br>
60X 1
<br>
t heu
<br>
1+%
<br>
- 40 X
<br>
80
<br>
(9) 0
<br>
N60
<br>
53.33
<br>
Ans
<br>
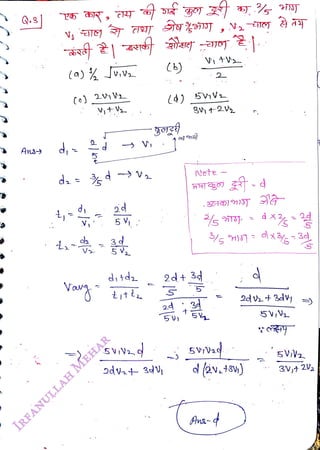
(a) Jv,v,
<br>
(e)
<br>
d,
<br>
V
<br>
d
<br>
5 V,
<br>
5 V,
<br>
ditdz
<br>
ttt
<br>
Note -
<br>
2d+ 3
<br>
243
<br>
51,V
<br>
3d
<br>
3V,+ 2V
<br>
Ans
<br>
|Vag
<br>
+
<br>
15
<br>
A
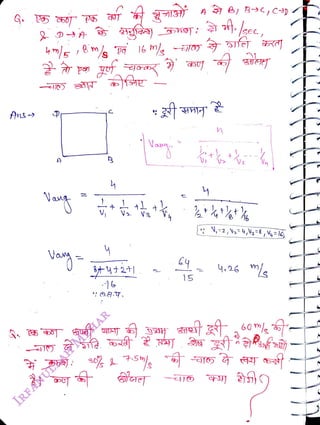
B) BC,Cp
<br>
Sfe
<br>
An
<br>
t
<br>
hung
<br>
Gom)s
<br>
2%0
<br>
ditdet
<br>
Vay
ttatts
<br>
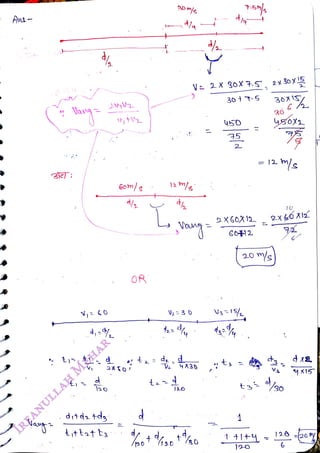
OR
<br>
L
<br>
|20
<br>
Ve 2X 30X+.5 2x3ox5
<br>
30+TS
<br>
2.
<br>
GO12.
<br>
ty
<br>
20 ms
<br>
t
<br>
120
<br>
30X1S/
<br>
36
<br>
= |2
<br>
2
<br>
2nd Girade 2018
<br>
Q.
<br>
200 m
<br>
Ans
<br>
Ans
<br>
(A) 40s
<br>
v-4 : t
<br>
3.14
<br>
2TR.
<br>
(B) 209 (e) 0
<br>
.
<br>
21(
<br>
B00
<br>
20
<br>
80 sec
<br>
Anc
<br>
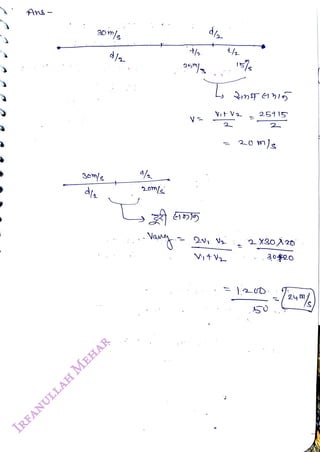
Ei1E1]T 30 m/s
<br>
Ans
<br>
3oms
<br>
55
<br>
2
<br>
25+15
<br>
2
<br>
2X3020
<br>
3020
<br>
<br>
9ieplacentt
ceveres
<br>
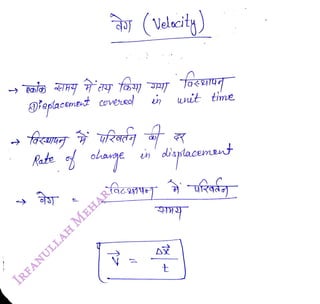
Rate
<br>
(Velecity)
<br>
fa<
<br>
wnit tme
<br>
d'splacemt
<br>
t
<br>
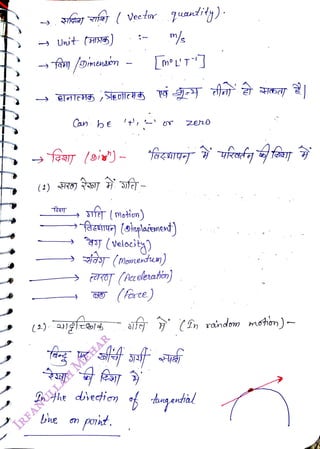
Can be -'
<br>
sfer (mohion)
<br>
frz (olsglaiunent)
<br>
(2)airsl
<br>
(fasce)
<br>
Dn he
cvecion
<br>
bne on pont.
<br>
Zer
<br>
afe n random mohon) -
<br>
wleity
<br>
ttetel
<br>
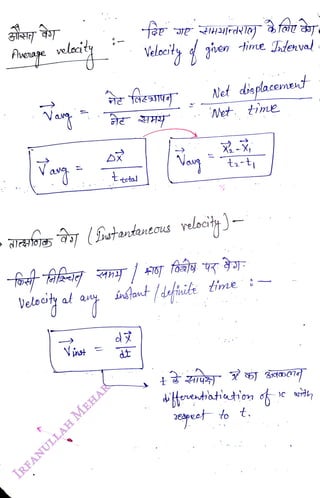
far
<br>
Velooi'y ien tine Tderval
<br>
Net
dnplacemend
<br>
Net. tme
<br>
ta-t
<br>
insfant/dyfiile tine
<br>
eet to t.
<br>
.
<br>
Jst
<br>
dt
<br>
t
<br>
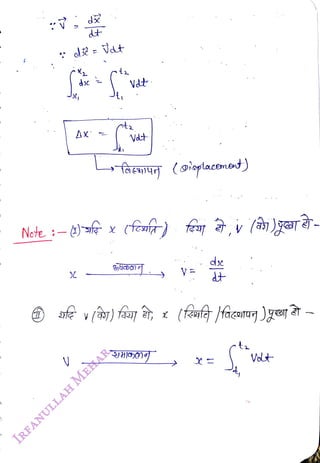
Vat
<br>
t
<br>
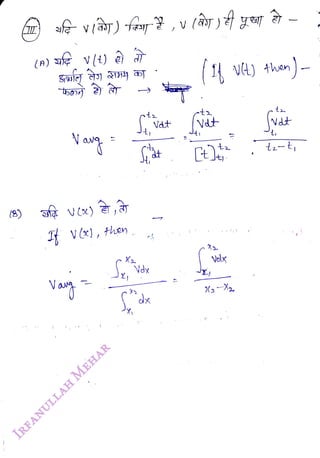
Vdt
<br>
faE4r (oisglacenat)
<br>
cfo)
<br>
dse
<br>
dt
<br>
Vot
<br>
(8)
<br>
V(2)
<br>
I V), then.
<br>
v
<br>
ot
<br>
J, Vat
<br>
Vdy
<br>
dx
<br>
t
<br>
Vt
<br>
Volx
<br>
t
<br>
Jvat
<br>
te-t
<br>
A
<br>
(i)
<br>
A
<br>
V
<br>
V
<br>
-farefes
<br>
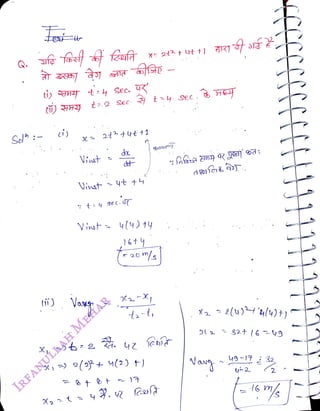
S:
<br>
ti)
<br>
ci)
<br>
Vist
<br>
Sec
<br>
24+yt +1
<br>
Vinst 4t
+ 4
<br>
+.
<br>
Vinat -
44)ty
<br>
)614
<br>
Sec.
<br>
111113
<br>
324 |69
<br>
Scan to Join Telegram Channel
<br>
@WORLDOFWISDOMSS
<br>
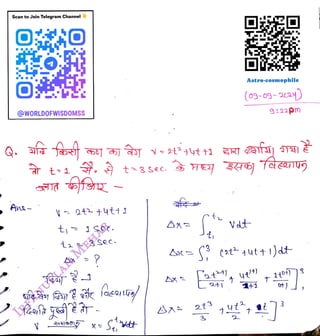
An
<br>
t 1
SeC.
<br>
3Sec.
<br>
t3 Sec
<br>
rt
<br>
241
<br>
2t3
<br>
(2t
<br>
Astro-cosmophile
<br>
Vat
<br>
(o9-o9-2)
<br>
2
<br>
141
<br>
9:22pm
<br>
4 4t+1)d
<br>
1to1)
<br>
)
<br>
Ans
<br>
Upper- Lweh but
<br>
E.
<br>
(184 18+3)-(2+2+1
<br>
39
<br>
39-.2+9
<br>
39 - )
<br>
V= 312t+1
<br>
3.
<br>
21
<br>
ti2, t y
<br>
J1-})
<br>
)06
<br>
3
<br>
t 2:14 1
<br>
2-]
<br>
)
<br>
106
<br>
3
<br>
eb(5) oncep))
<br>
Q.
<br>
Vat
<br>
Ans
<br>
Vag
<br>
Vavg
<br>
Yag
<br>
Jti
<br>
2+1
<br>
lt+ tt
<br>
1201),7 4
<br>
oti 2
<br>
64 +16+4]- 8+4t2
<br>
2
<br>
35
<br>
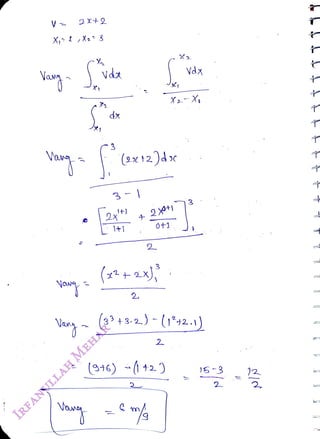
V= 2x2
<br>
2
<br>
(2x12)d>c
<br>
3
<br>
2:
<br>
0+1
<br>
2
<br>
2.
<br>
X2 X
<br>
(3+3.2.)-(142..)
<br>
2
<br>
16-3
<br>
2
<br>
2
<br>
Scan to Join Telegram Channel
<br>
@WORLDOFWISDOMSS
<br>
Rate
<br>
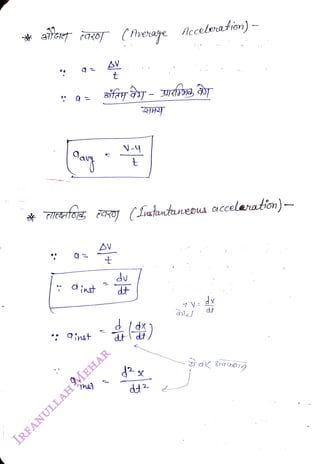
o6] Acceleration)
<br>
1o]os)2cy
<br>
Tue..
<br>
djst
<br>
t
<br>
t
<br>
AIEAoE a (Lsttneous acceleration)
<br>
dv
<br>
t
<br>
dt
<br>
Acceleration) -
<br>
)
<br>
dx
<br>
dt
<br>
Raft
<br>
(ray)
<br>
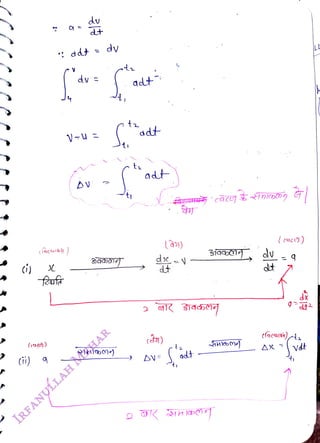
(i)
<br>
du
<br>
t
<br>
ddt dy
<br>
dv =
<br>
t
<br>
t
<br>
ddt
<br>
t
<br>
at
<br>
()
<br>
d-V
<br>
dt
<br>
()
<br>
adt
<br>
t
<br>
lcace5)
<br>
laca)ti
<br>
vdt
<br>
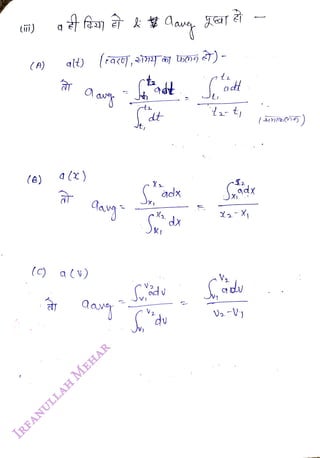
(A)
<br>
(e)
<br>
() alV)
<br>
rt
<br>
dt
<br>
Jt
<br>
du
<br>
dx
<br>
(Pcceleration
<br>
() u= 5
"s
<br>
t 2 Sec.
<br>
15-5
<br>
2
<br>
Can be
<br>
t 2sec.
<br>
Ls Bifan(final).
<br>
t 5 ms
<br>
-5 s
<br>
5
-
<br>
2
<br>
f
<br>
Break
<br>
Q.5|
<br>
(n) b -
<br>
V
bt 2ct- udt
<br>
du
<br>
dt
<br>
(4) 10
m2
<br>
le) b
<br>
in hal
<br>
t0 Sec.
<br>
(b)16 m
<br>
(d) 82 ms
<br>
(0bj2c
<br>
(<)25%
<br>
Ans
<br>
S 923+?t214t
<br>
(A)
3 msl
<br>
S=t3-
<br>
63t +y
<br>
V= 312-12t +3
<br>
q
G- J2
<br>
tl2
<br>
=2Sec.
<br>
lb)-)2 ml
<br>
at t
<br>
te 3(2)612[2)t3
<br>
Ans
<br>
(o) Y
<br>
V= 33
<br>
Sol -
<br>
6t
<br>
Vz 2
<br>
3
<br>
t0
<br>
t3q1
<br>
Sol- Jttg
<br>
D(~/19)
<br>
Loithjme
<br>
Ans
<br>
t1 Sec
<br>
qdt
<br>
dt
<br>
3-1
<br>
(3#92t41) at
<br>
2
<br>
t
<br>
tart
<br>
adt
<br>
2
<br>
2
<br>
+ 1t
<br>
2
<br>
|29 +9+ 3] - 3
<br>
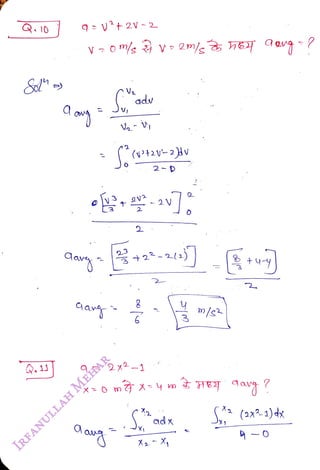
Q10
<br>
q Vt 2V~ 2
<br>
3
<br>
(adu
<br>
2
<br>
2
<br>
2-D
<br>
X
<br>
- 2V
<br>
+2-2li)
<br>
adx
<br>
2
<br>
?
<br>
(2x21) dx
<br>
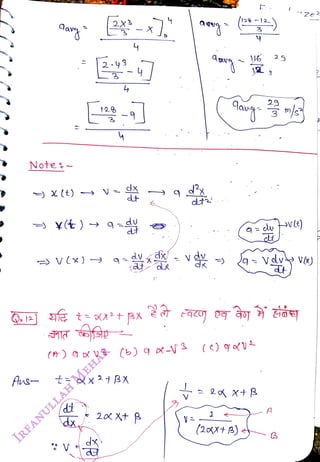
Note
<br>
Ans
<br>
dx,
<br>
2y3
<br>
3
<br>
128
<br>
dt
<br>
dt
<br>
dx
<br>
2dX+B
<br>
1
<br>
(2x+B)
<br>
2)
<br>
2S
<br>
29
<br>
A
<br>
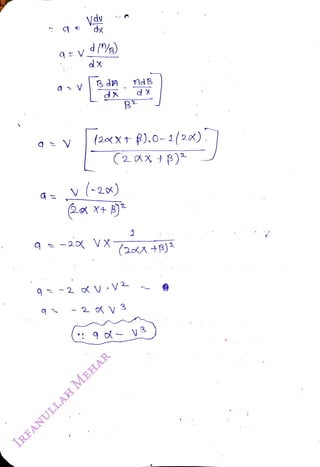
Vdu
<br>
dx
<br>
q= vd/e)
<br>
dx
<br>
d
<br>
(2X+ f). 0-1(2)
<br>
(20X +
p)
<br>
v (-2x)
<br>
q n-20
V X
<br>
MB
<br>
(2X +B)?
<br>
2
aV3
<br>
2rd Giade Do18SpI Ldu
<br>
Q.13
<br>
Ang
<br>
-
<br>
17
<br>
]2]-, vet
<br>
Jt
<br>
te
<br>
t
<br>
(B) +48
<br>
(d)
<br>
14)
<br>
(A t1Bit
<br>
B)
<br>
2.
<br>
IAX)
<br>
A2
<br>
+
<br>
6x 3
<br>
Ans
<br>
We.
<br>
78
<br>
3
<br>
Ans
<br>
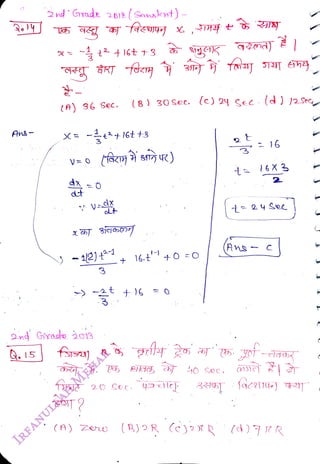
2ndi Grade 2012Sansknt)
<br>
&. 15
<br>
-t+ 16t +3
<br>
(A) 36 Sec.
<br>
nd Giraae åor3
<br>
3
<br>
-1/2)421
<br>
-3
<br>
+
<br>
20 Cec.
<br>
(A) ZO
<br>
(B) 30 Sec. (c) 24 SeC (d 2 Sec
<br>
+0
= O
<br>
t
<br>
(Ans
<br>
I6X3
<br>
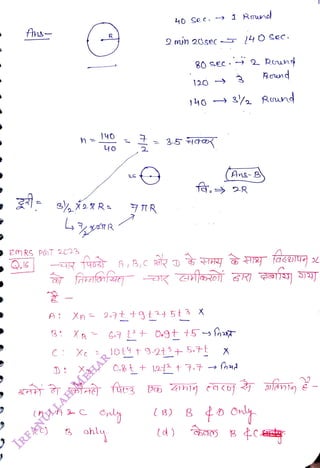
(R) 2 R
(c)xR (d)7R
<br>
EM RS PGT 2023
<br>
(c)
<br>
|40
<br>
2,0
<br>
ohly
<br>
t 35
<br>
7R
<br>
40 Sec. I Round
<br>
( 1B)
<br>
A: Xn2.7t
+
t24 5
t3 X
<br>
(d)
<br>
80 sec. 2
Rend
<br>
Rewnd
<br>
120
<br>
10t4 +9.2+3+ 5.+t
<br>
140 3/2 Rwnd
<br>
B
<br>
14 0 Scc.
<br>
(Ans-B
<br>
Ans
<br>
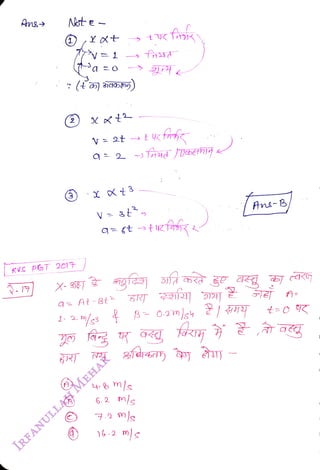
KVS PGT 201
<br>
st e
<br>
88T
<br>
a
<br>
( ) ac0ng)
<br>
X- S181
<br>
=0
<br>
2t t
<br>
V
3t,
<br>
6.2 ml<
<br>
16-2 m)c
<br>
/Ans- B/
<br>
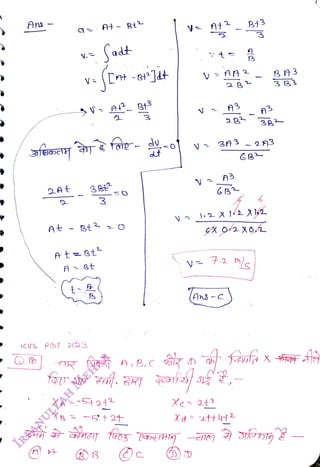
Ans
<br>
At
<br>
A t=Bt
<br>
XA
<br>
X3
<br>
A
Bt
<br>
A+ - B12
<br>
3
<br>
(adt
<br>
A Bt
<br>
S4
212
<br>
-5+2
<br>
Xe 2ts
<br>
2 B
<br>
A
<br>
24
<br>
38
<br>
3A3 2n3
<br>
X
<br>
3 B3
<br>
Ans
<br>
Ans
<br>
XKt 3
<br>
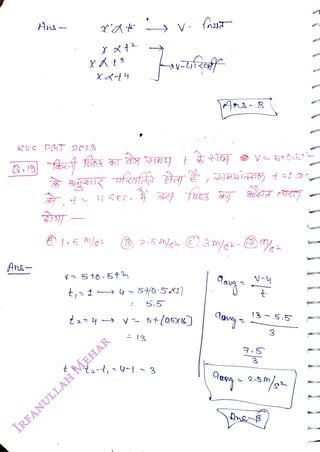
KVS PGT 9023
<br>
t,1-y505X1)
<br>
S5
<br>
V
5+(05x16)
<br>
13
<br>
Qave
<br>
13- 5,5
<br>
7.5
<br>
KUS pGT 2023
<br>
Ans
<br>
fats)
<br>
(9 ) nV
<br>
Vag
<br>
/
<br>
V
<br>
Vow
+2+3+-)
<br>
V
<br>
(n
<br>
2.
<br>
A.P.
<br>
v(0+23 t4t----1)
<br>
V, V, 3V, --_hV
<br>
| 204fn-1)|
<br>
(ha1)v
<br>
frst ter
<br>
Ex- (1
<br>
(G.P)
<br>
Gieemetic soosion
<br>
Ccm mo Yato
<br>
Arithnetic ooyressim
<br>
Qonmem diöne
<br>
2
hol
<br>
EX- 1
2,8, y,5,6,
<br>
Q. 2)|
<br>
Ans
<br>
1;4
<br>
,3,)6,19
<br>
1 im
<br>
Gradle Q016
<br>
(8)2ns
<br>
V
<br>
n
<br>
Y
<br>
Sunday
<br>
Y
<br>
X
<br>
Graph (35)
<br>
t
<br>
Graph
6 ao (slepe)
sA
<br>
I7 (Slope) ()
<br>
-ao (spend)
<br>
=
<br>
dy
<br>
X
<br>
Ydx
<br>
Cxx)
<br>
Y
<br>
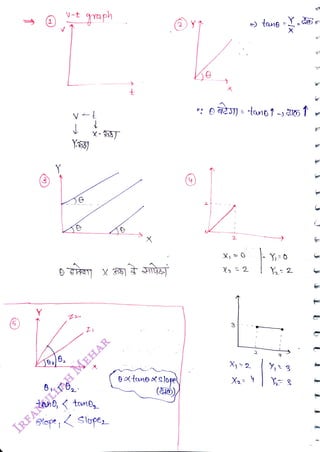
V-t
<br>
V
<br>
e
<br>
raph
<br>
tane, tone,
<br>
Blept, Kslopes
<br>
tunexsloge
<br>
(EN)
<br>
X
<br>
2
<br>
X 2
<br>
3
<br>
X2
<br>
X
<br>
Y- 2
<br>
Y,3
<br>
Ans
<br>
2
<br>
2
<br>
2
<br>
J
<br>
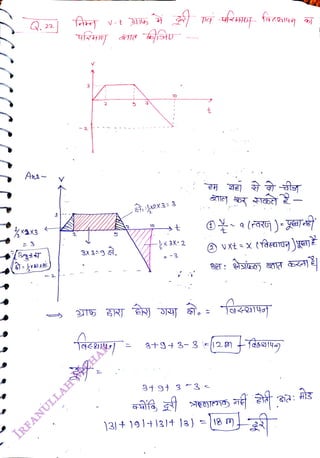
3X 3=9 a.
<br>
t
<br>
-x3X*2
<br>
t
<br>
B:
<br>
3t9+ 3- 3 =2m 4Ta6a199
<br>
)3+ 19)+131+ 13) =18
m
<br>
Ans
<br>
t)
<br>
3
<br>
(O0)
<br>
5
<br>
(YXX)
<br>
2
<br>
X1 2
<br>
K
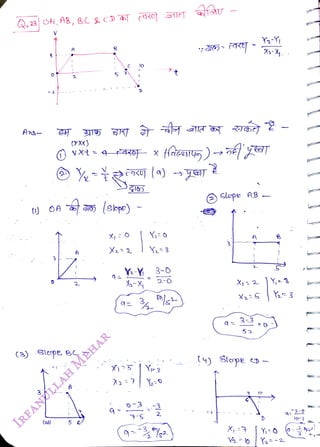
() ya
<br>
3-0
<br>
2-0
<br>
2
<br>
Slupe AB
<br>
A
<br>
2
<br>
X
-2
<br>
(yy Slope
<br>
3-3
<br>
52
<br>
Y,
<br>
q2-0
<br>
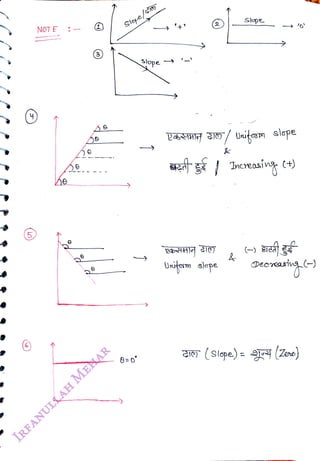
NOT E
<br>
Slope/cr
<br>
9=0
<br>
slope
<br>
Slope
<br>
DoH JO/ Unitam slope
<br>
Uogm slope
<br>
(
<br>
(+)
<br>
GI0 (Slope) = (Zoro)
<br>
8
<br>
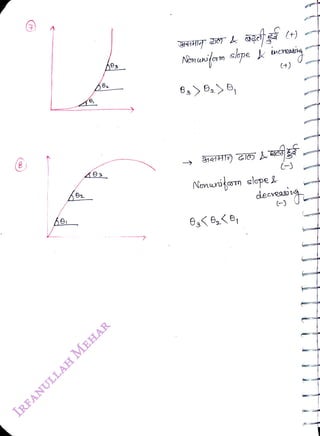
Nonuifam sope k wreahg
<br>
Nonwitam slope 2
<br>
(+)
<br>
decreasig
<br>
2ncl arade
<br>
Ans
<br>
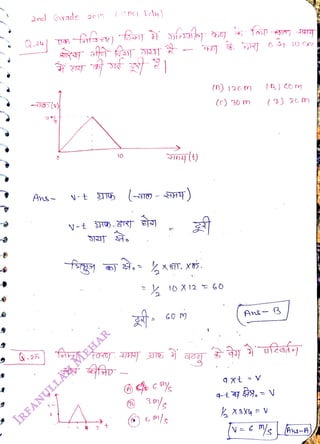
.25
<br>
-fsg
<br>
5
<br>
2x7T. Xo.
<br>
(n) 12G m
<br>
(c) 30 m
<br>
10X 12 = 6o
<br>
qxt = V
<br>
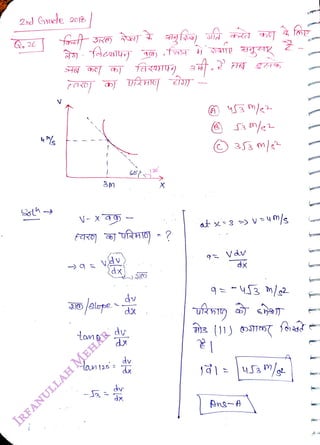
2rd Gmede 2012
<br>
dx)
<br>
dv
<br>
dx
<br>
tan d
<br>
dr
<br>
ansv
<br>
)20
<br>
X
<br>
n
<br>
Vdu
<br>
dx
<br>
Ang
<br>
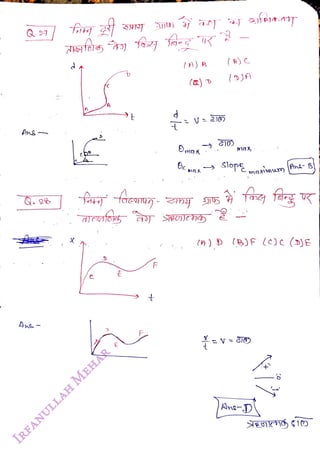
(A) B
<br>
t
<br>
(e) D
<br>
max
<br>
-foreaun-anH
<br>
ma
<br>
slopg
<br>
maxinun
<br>
() D (B)F lCc (o)E
<br>
Ans-p
<br>
.28
<br>
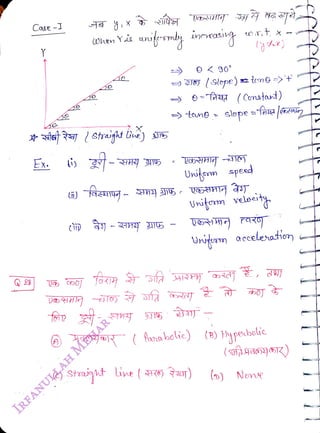
Case-I
<br>
Y
<br>
Ohen Y
<br>
AteSraid Une)
<br>
Ex.
<br>
-
<br>
(Slepe) tn9>+
<br>
e-TAA (Constat)
<br>
toune slope =faénay
<br>
Uitom spexd
<br>
Unifom veloeit
<br>
Uritomm acceleration
<br>
Para bolic) (3) ypebclic
<br>
) Shriyht line
(0 a) (o) None
<br>
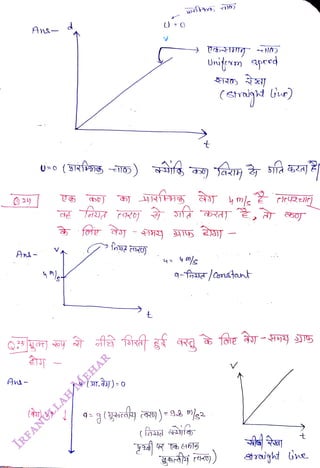
Ans
<br>
Ans
<br>
Ans
<br>
V
<br>
t
<br>
Unitm apeed
<br>
(Srnhd bie)
<br>
q-frsnstant
<br>
t
<br>
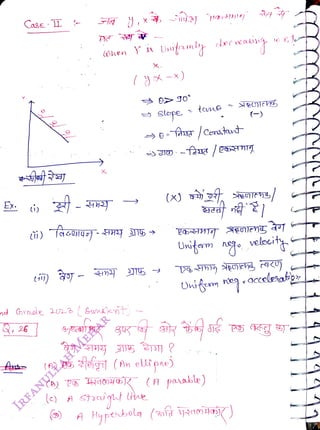
Case-1I
<br>
Ex. i)
<br>
md Graole 2023Sumacnt
<br>
Q. 26
<br>
(ohen
<br>
() RG
<br>
(y-x)
<br>
tae
<br>
slepe
<br>
-fNTCenstut
<br>
g (An ellipae)
<br>
(n parable)
<br>
A Hypebola (1d yam))
<br>
(-)
<br>
velecity
<br>
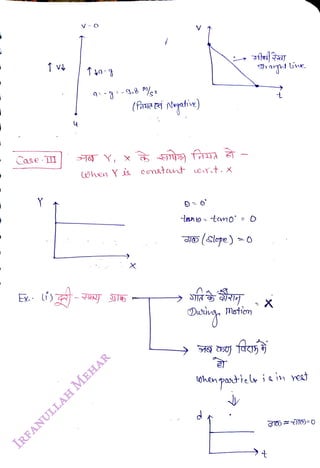
Case-
<br>
Ex.
<br>
Y
<br>
(Ohen
Y
is cnatut or.t. x
<br>
tan teno' =
D
<br>
tghen
<br>
Motion
<br>
U'we.
<br>
npatiele isin rest
<br>
Dosplacemet iix
<br>
X
<br>
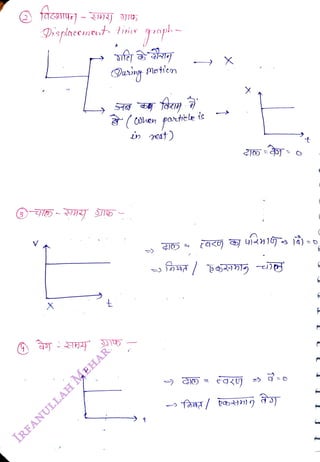
Duing Pletien
<br>
olen partiele ic
<br>
in est)
<br>
t
<br>
X
<br>
t
<br>
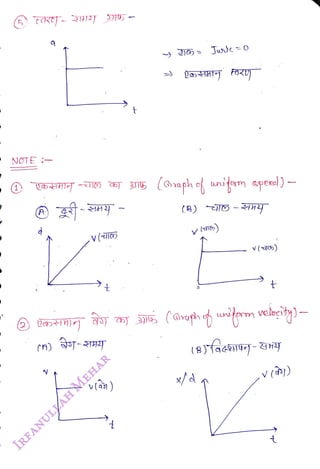
NOTE
-
<br>
(h)
<br>
v (10
<br>
v(a3)
<br>
(Gaph nifm apeel) -
<br>
(8) lo-hY
<br>
v(5)
<br>
v ()
<br>
Case
<br>
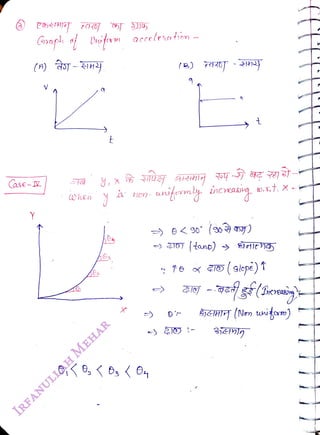
raph o ifm occelria tiim -
<br>
(H) -My
<br>
Y
<br>
nifomy ihcaaing
<br>
, ,.X
<br>
šjem17 (Nrn nigm)
<br>
Case -
<br>
A
<br>
X
<br>
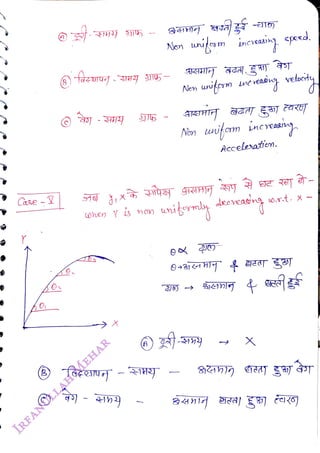
Nen
<br>
wifm incvasn
<br>
Nen
<br>
Acceleraten.
<br>
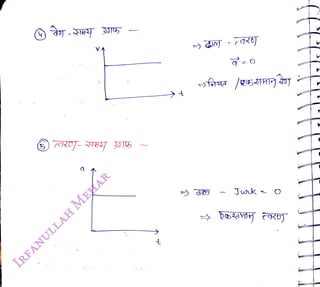
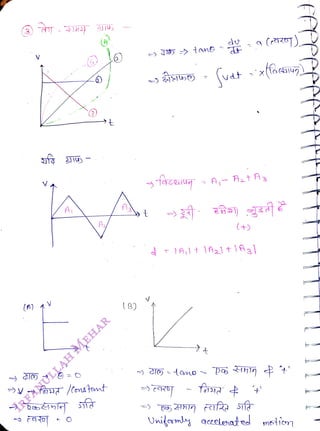
<peed.
<br>
X
<br>
velscoty
<br>
-
<br>
ng u.rt. X -
<br>
Juk
<br>
A
<br>
ictcnce
<br>
tne
<br>
dx
<br>
(à1)
<br>
v
<br>
sifan
fiti
<br>
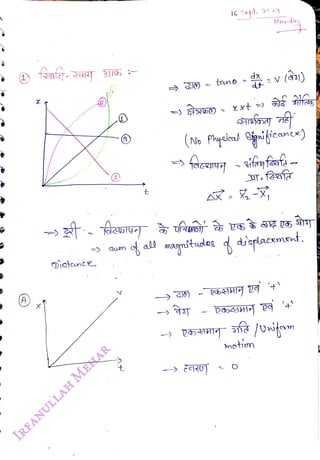
motin
<br>
of all magnutudeg dslacenent,
<br>
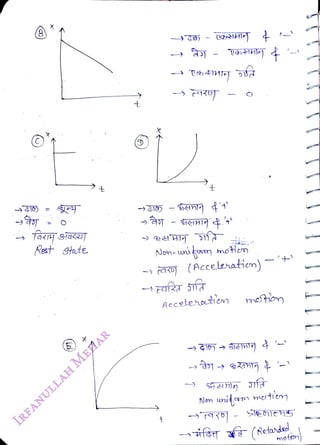
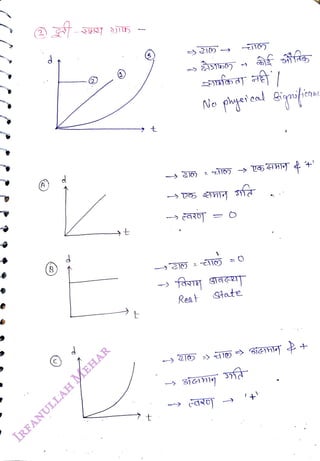
Rest state.
<br>
(
<br>
Nen-w fm motHem
<br>
RO (Accelenatiem)
<br>
Acceleotie
<br>
+
<br>
mohon
<br>
Nen wnitcrm mrtiem
<br>
ifa
<br>
(Retandad
<br>
moton)
<br>
t
<br>
t
<br>
Res t
<br>
State
<br>
(A)
<br>
A
<br>
fazeuq
<br>
du
<br>
(+)
<br>
+
<br>
(A01)
<br>
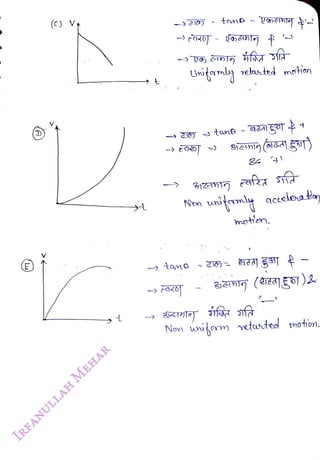
Unitormy gccelerate motiom
<br>
(C) V
<br>
t
<br>
tamo
<br>
teune -
<br>
Utamy retuted motion
<br>
sienin(a )
<br>
motte.
<br>
Non wikom etwted mtion.
<br>
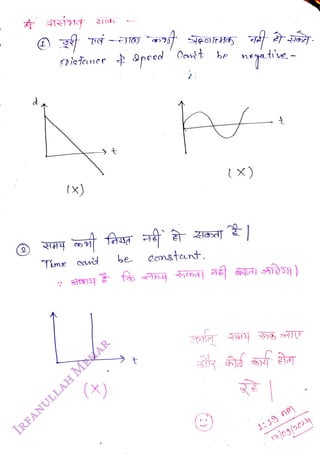
oetence Spccd Contt be
<br>
(x)
<br>
Time nt
<br>
>t
<br>
(x)
<br>
be Cemstcnt.
<br>
t
<br>
heyatie
<br>
(x)
<br>
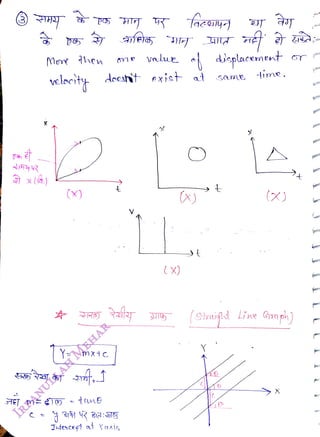
a x (8.)
<br>
AEt m=
<br>
Mee hen
<br>
velecity docsthit exist
<br>
(x)
<br>
mxtc
<br>
Tterceet at Kaxis
<br>
(X)
<br>
at
<br>
(x)
<br>
t
<br>
displacement
<br>
Same
<br>
4
<br>
-tirne.
<br>
(x)
<br>
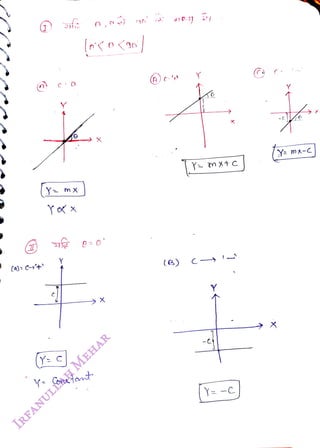
(Shraifld 'ne Gra ph)
<br>
(4) C4
<br>
X
<br>
>X
<br>
(B)
<br>
-C
<br>
Y=-c)
<br>
X
<br>
mx-C
<br>