コンピュータビジョン最先端ガイド
 3巻2章 ICPアルゴリズム 3.2節
     presented by takmin
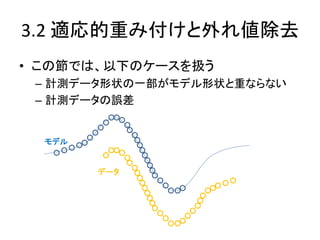
3.2 適応的重み付けと外れ値除去
• この節では、以下のケースを扱う
 – 計測データ形状の一部がモデル形状と重ならない
 – 計測データの誤差


  モデル


        データ
この節の流れ
延々と手法を紹介
• 3.2.1. Zhangの手法
• 3.2.2. Turkの手法
• 3.2.3. その他色々な手法
• 3.2.4. 実験:端への対応付け
• 3.2.5. 実験:距離画像の位置合わせ
3.2.1 ZhangのIterative Psudo Point
       Matching Algorithm
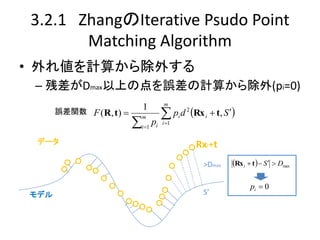
• 外れ値を計算から除外する
 – 残差がDmax以上の点を誤差の計算から除外(pi=0)
                                      m
                                        pi d 2 Rx i  t, S 
                             1
      誤差関数 F (R, t )                 
                         
                         m
                         i 1
                                 pi   i 1


 データ                                             Rxi+t
                                                   >Dmax     Rx i  t   S   Dmax

                                                                    pi  0
モデル                                                S’
3.2.1 ZhangのIterative Psudo Point
        Matching Algorithm
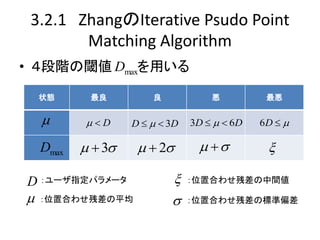
• 4段階の閾値 Dmaxを用いる

  状態      最良          良            悪          最悪


         D     D    3D   3D    6D   6D  

  Dmax     3      2                  

D :ユーザ指定パラメータ                 :位置合わせ残差の中間値

 :位置合わせ残差の平均                 :位置合わせ残差の標準偏差
3.2.1 Turkらによる距離画像の位置
            合わせ
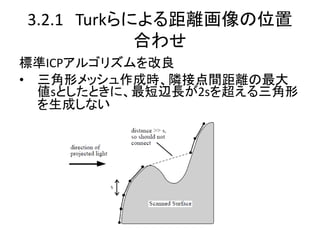
標準ICPアルゴリズムを改良
• 三角形メッシュ作成時、隣接点間距離の最大
  値sとしたときに、最短辺長が2sを超える三角形
  を生成しない
3.2.1 Turkらによる距離画像の位置
            合わせ
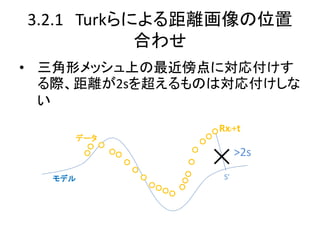
• 三角形メッシュ上の最近傍点に対応付けす
  る際、距離が2sを超えるものは対応付けしな
  い
                Rxi+t
    データ
                      >2s

  モデル            S’
3.2.1 Turkらによる距離画像の位置
            合わせ
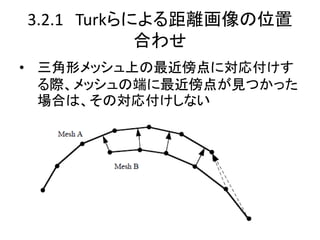
• 三角形メッシュ上の最近傍点に対応付けす
  る際、メッシュの端に最近傍点が見つかった
  場合は、その対応付けしない
3.2.1 Turkらによる距離画像の位置
                合わせ
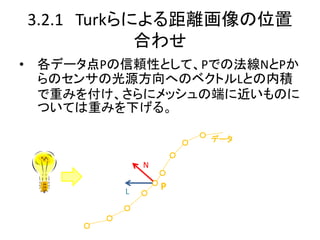
•   各データ点Pの信頼性として、Pでの法線NとPか
    らのセンサの光源方向へのベクトルLとの内積
    で重みを付け、さらにメッシュの端に近いものに
    ついては重みを下げる。

                       データ


               N

           L
                   P
3.2.1 Turkらによる距離画像の位置
                合わせ
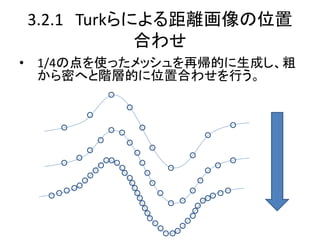
•   1/4の点を使ったメッシュを再帰的に生成し、粗
    から密へと階層的に位置合わせを行う。
3.2.3 頑強なICPアルゴリズム
• その他の手法
 – Godinらの方法
   • Iterative Closest Compatible Point (ICCP)
   • 曲率、拡散反射率などで類似しているという制約の元
     に近傍点を探す
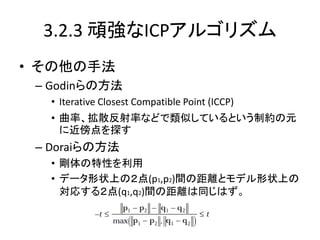
 – Doraiらの方法
   • 剛体の特性を利用
   • データ形状上の2点(p1,p2)間の距離とモデル形状上の
     対応する2点(q1,q2)間の距離は同じはず。
3.2.3 頑強なICPアルゴリズム
• その他の手法
 – Pajdlaらの方法
   • データ点から近傍のモデル点を探索し、そのモデル点
     から近傍のデータ点を探索。
   • 2つのデータ点の対応付けを利用(?)
 – Zinserらの方法
   • 標準偏差を元に閾値を決定し、残差の大きいデータ点
     を除去
   • 同一のモデル点に複数のデータ点が対応付けられた
     場合は、最も残差が小さい対応関係だけ使用
3.2.3 頑強なICPアルゴリズム
• ロバスト推定
 – 極端な外れ値(Oultlier)に強い方法
  • 外れ値を様々な方法で除くことができる。
 – 問題点
  • 単純に残差の大きいところを0にすると、まだ十分に位
    置合わせされていない部分まで除去されてしまう
  • 繰り返しの途中で重みが変化するため、収束性が保
    証できなくなる。
    – 重みは最初一定で、ある程度収束してから変化させた方が
      良い。
3.2.3 頑強なICPアルゴリズム
• ロバスト推定の例
 – 誤差の小さい方からp-パーセンタイルの対応点
   で計算
 – 最小中間値(LMedS)推定
 – LTS(least trimmed sum of squares)を用いた
   TrimmedICP
 – M推定
3.2.3 頑強なICPアルゴリズム
• 緩い対応付けを行う手法の例
 – EM-ICP
 – Robust Point Matching (RPM) Algorithm
 – Kernel Correlationを用いた手法
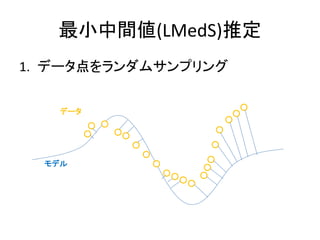
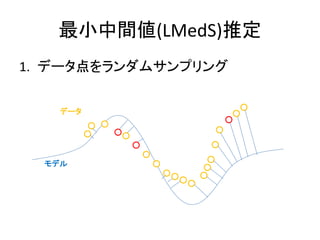
最小中間値(LMedS)推定
1. データ点をランダムサンプリング


    データ


  モデル
最小中間値(LMedS)推定
1. データ点をランダムサンプリング


    データ


  モデル
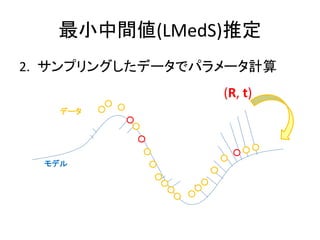
最小中間値(LMedS)推定
2. サンプリングしたデータでパラメータ計算
                 (R, t)
    データ


  モデル
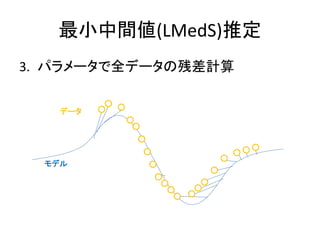
最小中間値(LMedS)推定
3. パラメータで全データの残差計算


    データ


  モデル
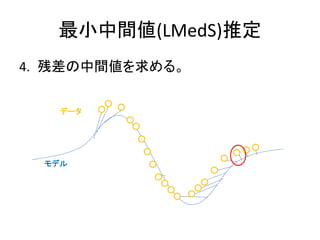
最小中間値(LMedS)推定
4. 残差の中間値を求める。


    データ


  モデル
最小中間値(LMedS)推定
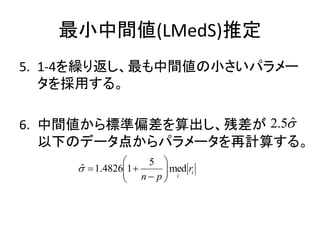
5. 1-4を繰り返し、最も中間値の小さいパラメー
   タを採用する。

6. 中間値から標準偏差を算出し、残差が 2.5ˆ
   以下のデータ点からパラメータを再計算する。
                   5 
       1.48261 
      ˆ         n  p  med ri
                        i
                      
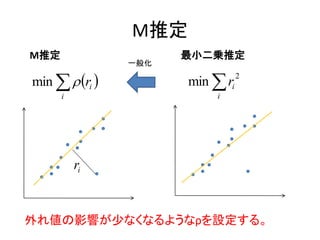
M推定
M推定                   最小二乗推定
                一般化

min   ri          min  ri
                                 2

      i                    i


          ri


外れ値の影響が少なくなるようなρを設定する。
M推定
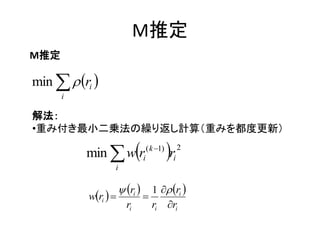
M推定

min   ri 
      i

解法:
•重み付き最小二乗法の繰り返し計算(重みを都度更新)

          min  w ri            ( k 1)
                                           r
                                            i
                                                2

                  i

                       ri       1  ri 
           wri                
                        ri         ri ri
M推定
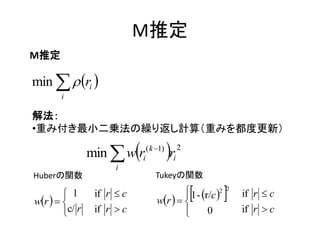
M推定

min   ri 
       i

解法:
•重み付き最小二乗法の繰り返し計算(重みを都度更新)

                min  w ri     ( k 1)
                                          r
                                           i
                                               2

                      i
Huberの関数                           Tukeyの関数

         1
wr   
                 if r  c                   
                                    wr   
                                                   
                                             1 - r/c 2   
                                                            2
                                                                if r  c
        c/ r    if r  c                   
                                                   0           if r  c
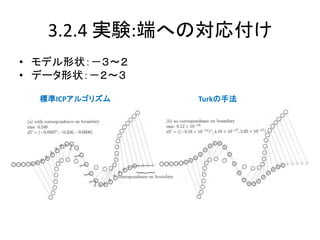
3.2.4 実験:端への対応付け
• モデル形状:-3~2
• データ形状:-2~3

  標準ICPアルゴリズム   Turkの手法
3.2.5 実験:距離画像の位置合わせ
距離画像の位置合わせ精度を比較
• 標準ICPアルゴリズム
• M推定
 – HuberとTukeyの関数
 – 初期値として標準ICPアルゴリズムの結果を初期
   値として使用
• LMedS推定
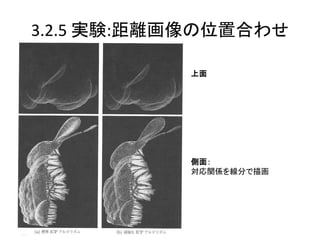
3.2.5 実験:距離画像の位置合わせ

           上面


           側面:
           対応関係を線分で描画
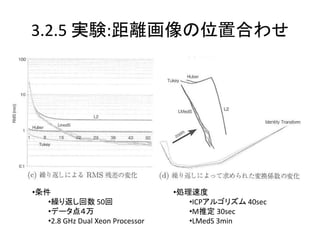
3.2.5 実験:距離画像の位置合わせ


•条件                               •処理速度
   •繰り返し回数 50回                       •ICPアルゴリズム 40sec
   •データ点4万                           •M推定 30sec
   •2.8 GHz Dual Xeon Processor      •LMedS 3min
まとめ
• 外れ値の除去やノイズへの頑健性を増す方
  法は色々ある。